09|飞书集成:打通真实世界,将 go-tiny-claw 接入飞书机器人的事件流
作者:Tony Bai
集成飞书
你好,我是Tony Bai。欢迎来到《从0开始构建 Agent Harness》专栏的第九讲。
在前面的 8 讲中,我们潜心于 go-tiny-claw 的底层基础设施建设。我们用纯 Go 代码手写了带“慢思考”的两阶段 ReAct 循环,设计了优雅的 Provider 接口对接智谱与 Claude,打造了支持极简 4 大原语的 Tool Registry,甚至在上一讲中,利用 Goroutine 将工具的执行效率推向了并发的极限。
只要你在终端运行 go run,你的 Agent 已经像一个成熟的本地开发者一样,能在你的电脑上穿梭自如了。但是,在真实的软件工程与团队协作中,触发 Agent 工作的场景往往是这样的:
- 线上系统突然爆出 502,运维老哥在飞书群里发了一句:“@机器人 帮我去这台机器上查一下 nginx 报错日志。”
- CI/CD 流水线构建失败了,测试同学在群里吼了一句:“@机器人 帮我看看昨天的提交是不是破坏了什么配置?”
- 当你允许 Agent 执行高危的
bash命令时,你希望它在执行前能通过一张交互卡片弹到你的手机上,等你点击“Approve(同意)”后它才真正动手。
这一切,都要求我们的驾驭工程(Harness Engineering)必须拥有一个极其灵活的“入口交互层”。
今天这一讲,我们将打破终端的物理隔离。利用飞书官方的 Go SDK(oapi-sdk-go/v3),将 go-tiny-claw 从一个孤独的本地进程,进化为随时随地响应团队召唤的 ChatOps(对话驱动运维)机器人。
I/O 彻底解耦与 Reporter 反转
如果你回看我们在 02 讲和 03 讲中编写的 internal/engine/loop.go,当 Agent 开始思考、决定调用工具或者输出最终结果时,我们使用的是 fmt.Printf 和 log.Println。
如果我们将这个引擎放在一台云服务器上作为后台进程运行,用户在飞书群里发了一条消息,引擎在云端默默 fmt.Printf 了一堆日志……飞书里的用户怎么可能看得到呢?
因此,在 Harness 架构设计中,引擎的核心循环(Main Loop)必须与输入输出(I/O)彻底解耦。
这就像 Linux 的设计哲学:内核(Kernel)只负责调度和运算,显示内容交给终端设备。我们的引擎也不应该关心自己是在哪里运行,它只需要在特定的生命周期节点(如:开始思考、执行工具、结束回答),向外“广播”事件即可。
我们可以用一张示意图来展示这种解耦与飞书交互的消息流转:
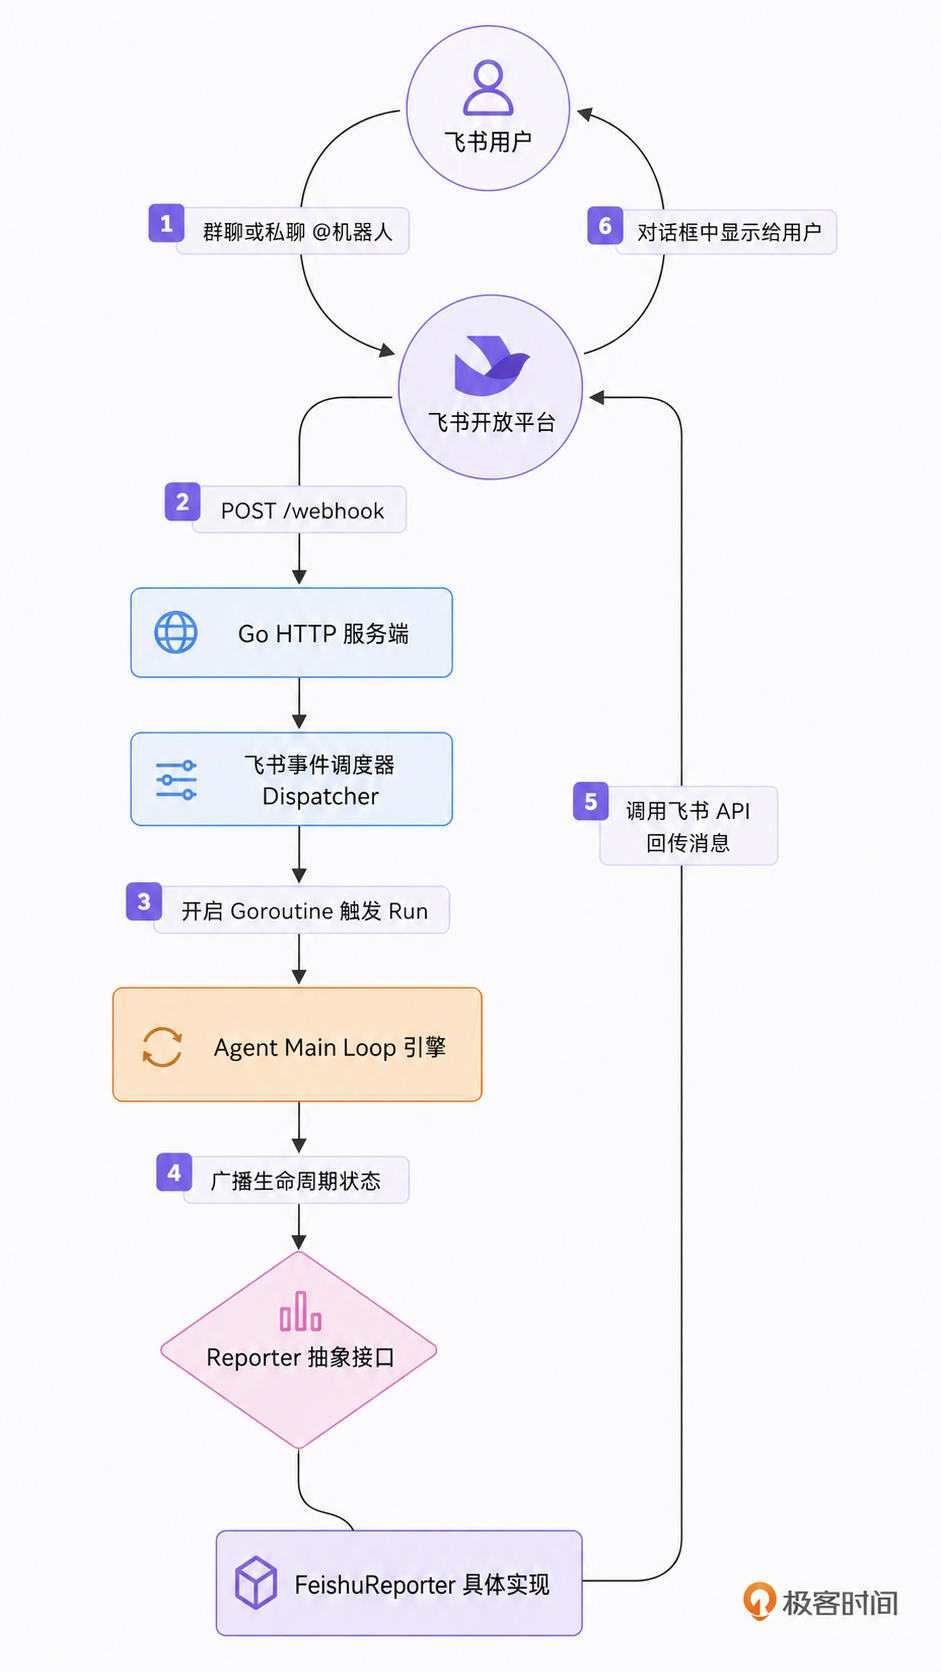
通过引入 Reporter 接口,输出能力被完全剥离。当在终端运行时,我们注入 TerminalReporter;当接入飞书时,我们注入 FeishuReporter。这就是驾驭工程的灵活性所在。
代码实战:解耦引擎与接入飞书事件流
为了实现上述架构,请确保你已经安装了飞书官方的 Go SDK。
go get github.com/larksuite/oapi-sdk-go/v3目录结构回顾与更新
我们将在这个模块中新增 reporter.go 用于定义接口,并在 internal/feishu 中实现机器人的回调服务。同时,我们将改造入口 main.go,让它变成一个 Web Server。
go-tiny-claw/
├── cmd/
│ └── claw/
│ └── main.go # 【重构】启动 HTTP Server 监听飞书 Webhook
├── internal/
│ ├── engine/
│ │ ├── loop.go # 【重构】将 fmt.Println 替换为 Reporter 接口调用
│ │ ├── reporter.go # 【新增】定义 Reporter 接口规范
│ │ └── terminal_reporter.go # (本讲暂时用不到,预留给后续的 CLI)
│ ├── feishu/ # 【新增】飞书集成层
│ │ └── bot.go # 实现事件监听与飞书消息 API 的封装
│ ├── provider/ # 保持不变
│ ├── schema/ # 保持不变
│ └── tools/ # 保持不变
├── go.mod
└── go.sum第 1 步:定义 Reporter 接口(引擎解耦)
新建 internal/engine/reporter.go。这定义了 Agent 在运行期间会向外界汇报的 4 个核心动作。
// internal/engine/reporter.go
package engine
import "context"
// Reporter 定义了 Agent 引擎向外界输出信息的规范。
// 这使得引擎可以无缝切换终端 (CLI)、飞书、钉钉甚至 WebUI 等不同的展现层。
type Reporter interface {
// OnThinking 当模型开始进行慢思考 (Reasoning) 时调用
OnThinking(ctx context.Context)
// OnToolCall 当模型决定并发调用工具时调用
OnToolCall(ctx context.Context, toolName string, args string)
// OnToolResult 当工具在底层执行完毕并返回结果时调用
OnToolResult(ctx context.Context, toolName string, result string, isError bool)
// OnMessage 当模型宣告任务完成,向用户输出最终纯文本回答时调用
OnMessage(ctx context.Context, content string)
}第 2 步:改造 Main Loop 使用 Reporter 回调
回到我们熟悉的 internal/engine/loop.go,修改 Run 方法的签名,要求传入一个 Reporter 实例。并将之前用来打印日志的 fmt.Printf 替换掉。
// internal/engine/loop.go
package engine
import (
"context"
"fmt"
"log"
"sync"
"github.com/yourname/go-tiny-claw/internal/provider"
"github.com/yourname/go-tiny-claw/internal/schema"
"github.com/yourname/go-tiny-claw/internal/tools"
)
// ... 前置结构体定义不变 ...
// Run 方法新增了 Reporter 参数
func (e *AgentEngine) Run(ctx context.Context, userPrompt string, reporter Reporter) error {
log.Printf("[Engine] 引擎启动,锁定工作区: %s\n", e.WorkDir)
contextHistory := []schema.Message{
{Role: schema.RoleSystem, Content: "You are go-tiny-claw, an expert coding assistant."},
{Role: schema.RoleUser, Content: userPrompt},
}
turnCount := 0
for {
turnCount++
availableTools := e.registry.GetAvailableTools()
// ================= Phase 1: Thinking =================
if e.EnableThinking {
if reporter != nil {
// 【触发 Reporter】: 开始慢思考
reporter.OnThinking(ctx)
}
thinkResp, err := e.provider.Generate(ctx, contextHistory, nil)
if err != nil {
return fmt.Errorf("Thinking 生成失败: %w", err)
}
if thinkResp.Content != "" {
contextHistory = append(contextHistory, *thinkResp)
}
}
// ================= Phase 2: Action =================
actionResp, err := e.provider.Generate(ctx, contextHistory, availableTools)
if err != nil {
return fmt.Errorf("Action 生成失败: %w", err)
}
contextHistory = append(contextHistory, *actionResp)
if actionResp.Content != "" && reporter != nil {
// 【触发 Reporter】: 输出阶段性总结或最终回复
reporter.OnMessage(ctx, actionResp.Content)
}
// ================= 执行退出与并发控制 =================
if len(actionResp.ToolCalls) == 0 {
break
}
observationMsgs := make([]schema.Message, len(actionResp.ToolCalls))
var wg sync.WaitGroup
for i, toolCall := range actionResp.ToolCalls {
wg.Add(1)
go func(idx int, call schema.ToolCall) {
defer wg.Done()
if reporter != nil {
// 【触发 Reporter】: 报告即将在底层执行的工具
reporter.OnToolCall(ctx, call.Name, string(call.Arguments))
}
result := e.registry.Execute(ctx, call)
if reporter != nil {
// 为了防止大文件读取导致飞书消息过长被截断,我们仅汇报工具执行状态
// 注意:传递给大模型的 observationMsgs 依然是完整数据,只是人类看到的 Reporter 是缩略版
displayOutput := result.Output
if len(displayOutput) > 200 {
displayOutput = displayOutput[:200] + "... (已截断)"
}
// 【触发 Reporter】: 汇报工具物理执行的结果
reporter.OnToolResult(ctx, call.Name, displayOutput, result.IsError)
}
observationMsgs[idx] = schema.Message{
Role: schema.RoleUser,
Content: result.Output,
ToolCallID: call.ID,
}
}(i, toolCall)
}
wg.Wait()
for _, obs := range observationMsgs {
contextHistory = append(contextHistory, obs)
}
}
return nil
}至此,我们的引擎成为了一台完美的、没有任何输出硬编码(Hardcode)的纯净状态机。
第 3 步:实现飞书 Bot 服务与 Reporter
新建 internal/feishu/bot.go。在这个文件里,我们需要实现两件事:
- 监听飞书的 Webhook 回调(解析用户发的指令消息)。
- 实现
FeishuReporter,通过飞书 OpenAPI 将大模型的状态发回给那个发消息的用户。
// internal/feishu/bot.go
package feishu
import (
"context"
"encoding/json"
"fmt"
"log"
"os"
"strings"
"github.com/larksuite/oapi-sdk-go/v3/event/dispatcher"
larkim "github.com/larksuite/oapi-sdk-go/v3/service/im/v1"
"github.com/yourname/go-tiny-claw/internal/engine"
lark "github.com/larksuite/oapi-sdk-go/v3"
)
// FeishuBot 封装了飞书机器人的配置与核心业务流
type FeishuBot struct {
client *lark.Client
appID string
appSecret string
engine *engine.AgentEngine // 持有核心引擎引用
}
func NewFeishuBot(eng *engine.AgentEngine) *FeishuBot {
appID := os.Getenv("FEISHU_APP_ID")
appSecret := os.Getenv("FEISHU_APP_SECRET")
if appID == "" || appSecret == "" {
log.Fatal("请设置 FEISHU_APP_ID 和 FEISHU_APP_SECRET")
}
// 实例化飞书官方客户端
client := lark.NewClient(appID, appSecret)
return &FeishuBot{
client: client,
appID: appID,
appSecret: appSecret,
engine: eng,
}
}
// GetEventDispatcher 用于注册到 HTTP 服务器,处理来自飞书的 POST 事件
func (b *FeishuBot) GetEventDispatcher() *dispatcher.EventDispatcher {
encryptKey := os.Getenv("FEISHU_ENCRYPT_KEY")
verifyToken := os.Getenv("FEISHU_VERIFY_TOKEN")
// 使用官方 SDK 构建调度器,监听 "接收消息" 事件
handler := dispatcher.NewEventDispatcher(verifyToken, encryptKey).
OnP2MessageReceiveV1(func(ctx context.Context, event *larkim.P2MessageReceiveV1) error {
// 由于飞书消息体是 JSON,我们需要粗略地提取其中的文本内容。
// 这里简单处理:去掉开头结尾的特殊转义字符和引用的机器人名字。
contentStr := *event.Event.Message.Content
contentStr = strings.TrimPrefix(contentStr, `{"text":"`)
contentStr = strings.TrimSuffix(contentStr, `"}`)
chatId := *event.Event.Message.ChatId
log.Printf("[Feishu] 收到会话 %s 消息: %s\n", chatId, contentStr)
// 【驾驭并发】:收到消息后,绝不能阻塞 HTTP 回调。
// 我们要为每个请求开启一个独立的 Goroutine 跑 Agent 任务!
go b.handleAgentRun(chatId, contentStr)
return nil
}).
OnP2MessageReadV1(func(ctx context.Context, event *larkim.P2MessageReadV1) error {
// 消息已读事件,静默忽略(避免日志干扰)
return nil
})
return handler
}
// handleAgentRun 是连接飞书与底层引擎的桥梁
func (b *FeishuBot) handleAgentRun(chatId string, prompt string) {
// 为当前聊天窗口实例化一个专属的 Reporter
reporter := &FeishuReporter{
client: b.client,
chatId: chatId,
}
// 启动引擎!
err := b.engine.Run(context.Background(), prompt, reporter)
if err != nil {
reporter.sendMsg(fmt.Sprintf("❌ Agent 运行崩溃: %v", err))
}
}
// ==========================================
// FeishuReporter: 将引擎的输出格式化后发给飞书
// ==========================================
type FeishuReporter struct {
client *lark.Client
chatId string
}
// sendMsg 封装了调用飞书 OpenAPI 发送卡片/文本的操作
func (r *FeishuReporter) sendMsg(text string) {
// 构建文本消息内容
textContent := map[string]string{
"text": text,
}
contentBytes, _ := json.Marshal(textContent)
contentStr := string(contentBytes)
msgReq := larkim.NewCreateMessageReqBuilder().
ReceiveIdType(larkim.ReceiveIdTypeChatId).
Body(larkim.NewCreateMessageReqBodyBuilder().
ReceiveId(r.chatId).
MsgType(larkim.MsgTypeText).
Content(contentStr).
Build()).
Build()
_, _ = r.client.Im.Message.Create(context.Background(), msgReq)
}
func (r *FeishuReporter) OnThinking(ctx context.Context) {
// 仅发一个轻量级提示,避免飞书刷屏
r.sendMsg("🤔 模型正在慢思考 (Thinking)...")
}
func (r *FeishuReporter) OnToolCall(ctx context.Context, toolName string, args string) {
r.sendMsg(fmt.Sprintf("🛠️ **正在执行工具**:`%s`\n参数:`%s`", toolName, args))
}
func (r *FeishuReporter) OnToolResult(ctx context.Context, toolName string, result string, isError bool) {
if isError {
r.sendMsg(fmt.Sprintf("⚠️ **执行报错** (%s):\n%s", toolName, result))
} else {
// 成功时仅汇报成功,不刷全量日志
r.sendMsg(fmt.Sprintf("✅ **执行成功** (%s)", toolName))
}
}
func (r *FeishuReporter) OnMessage(ctx context.Context, content string) {
// 将模型最终的纯文本回答发给用户
r.sendMsg(content)
}
// 编译时类型检查:确保 FeishuReporter 实现了 Reporter 接口
var _ engine.Reporter = (*FeishuReporter)(nil)这段代码精妙地利用了 Go 的 go 关键字(协程)。当你在飞书群里同时发了三条指令,服务器瞬间会拉起三个完全独立的 ReAct 循环,它们各自思考,各干各的,最后各自回传给对应的飞书聊天窗口。
第 4 步:启动服务器(main.go)
最后,我们在 cmd/claw/main.go 中,抛弃在终端写代码的自嗨模式,改用 net/http 启动一个 Web 服务器。
// cmd/claw/main.go
package main
import (
"log"
"net/http"
"os"
"github.com/larksuite/oapi-sdk-go/v3/core/httpserverext"
"github.com/yourname/go-tiny-claw/internal/engine"
"github.com/yourname/go-tiny-claw/internal/feishu"
"github.com/yourname/go-tiny-claw/internal/provider"
"github.com/yourname/go-tiny-claw/internal/tools"
)
func main() {
// 1. 初始化引擎依赖
workDir, _ := os.Getwd()
// 默认使用智谱 GLM-4
if os.Getenv("ZHIPU_API_KEY") == "" {
log.Fatal("请先导出 ZHIPU_API_KEY 环境变量")
}
llmProvider := provider.NewZhipuOpenAIProvider("glm-4.5-air")
registry := tools.NewRegistry()
registry.Register(tools.NewReadFileTool(workDir))
registry.Register(tools.NewWriteFileTool(workDir))
registry.Register(tools.NewBashTool(workDir))
registry.Register(tools.NewEditFileTool(workDir))
// 开启慢思考
eng := engine.NewAgentEngine(llmProvider, registry, workDir, true)
// 2. 初始化飞书 Bot 调度器
bot := feishu.NewFeishuBot(eng)
handler := httpserverext.NewEventHandlerFunc(bot.GetEventDispatcher())
// 3. 注册路由并启动 HTTP 服务
http.HandleFunc("/webhook/event", handler)
port := ":48080"
log.Printf("🚀 go-tiny-claw 飞书服务端已启动,正在监听 %s 端口\n", port)
err := http.ListenAndServe(port, nil)
if err != nil {
log.Fatalf("服务器启动失败: %v", err)
}
}运行与实战测试:在飞书中“隔空取物”
由于飞书要求 Webhook 必须是公网可访问的 HTTP 地址,如果你运行 go-tiny-claw 的服务器没有公网可访问的端口,你可能需要使用内网穿透工具(如 ngrok )。
测试前准备
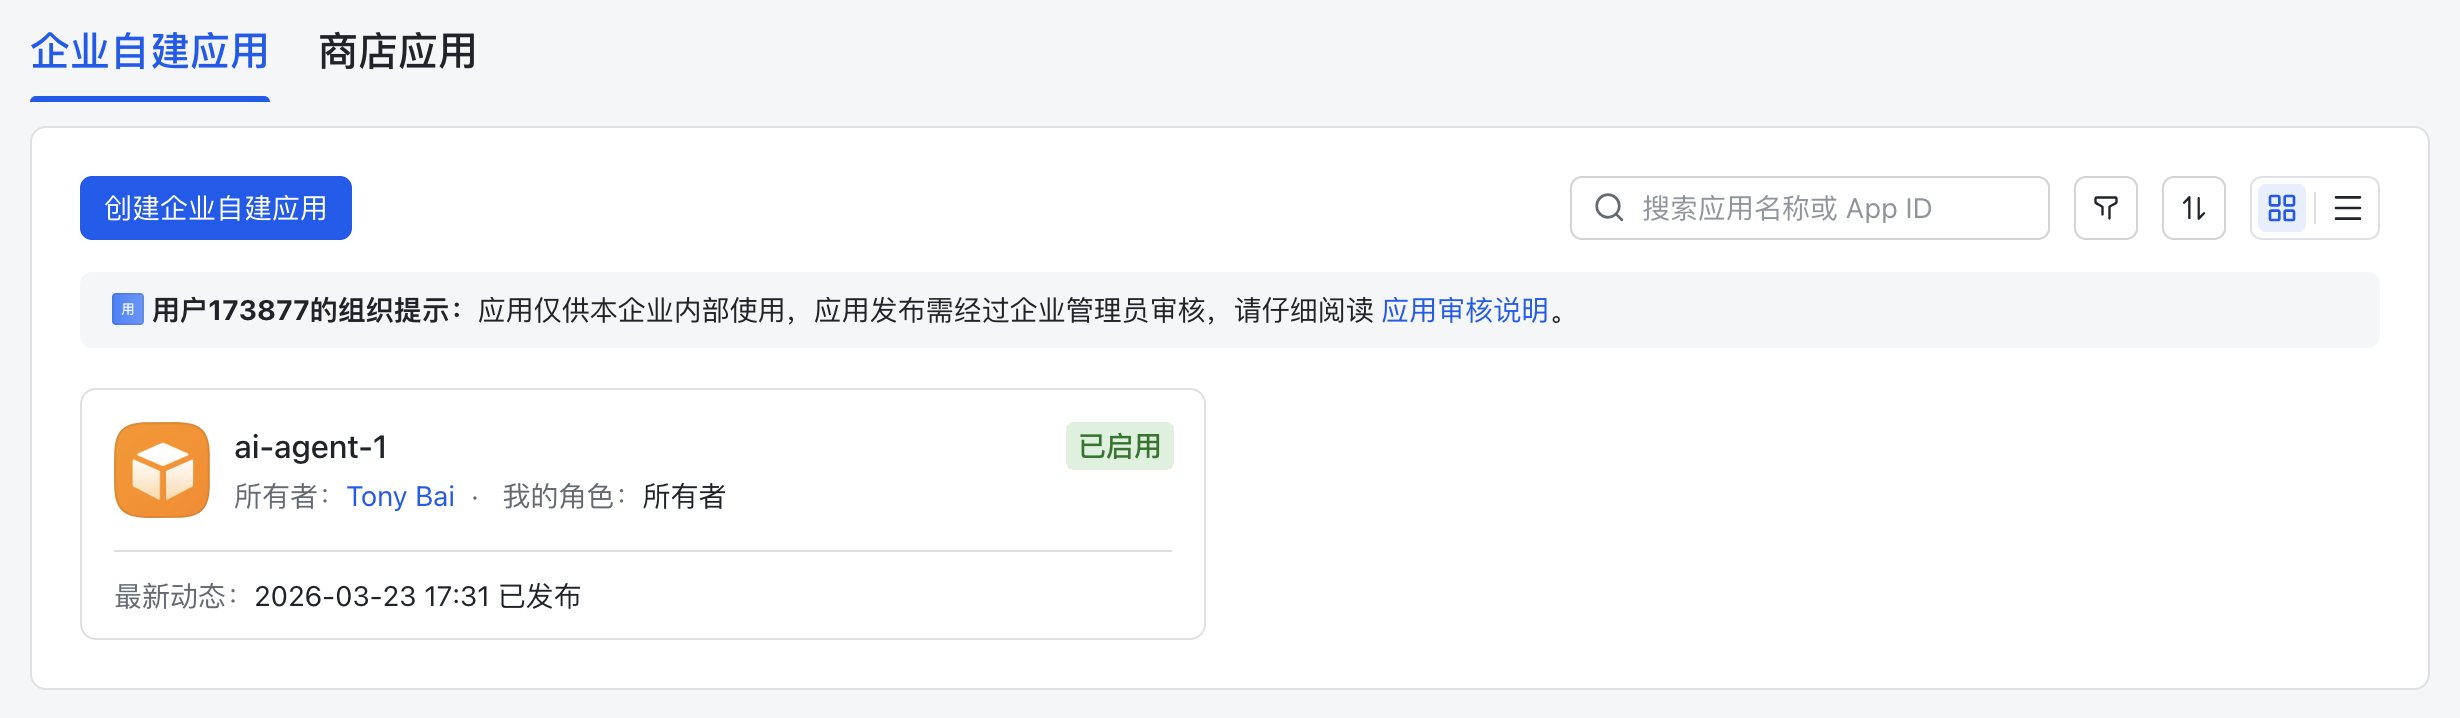
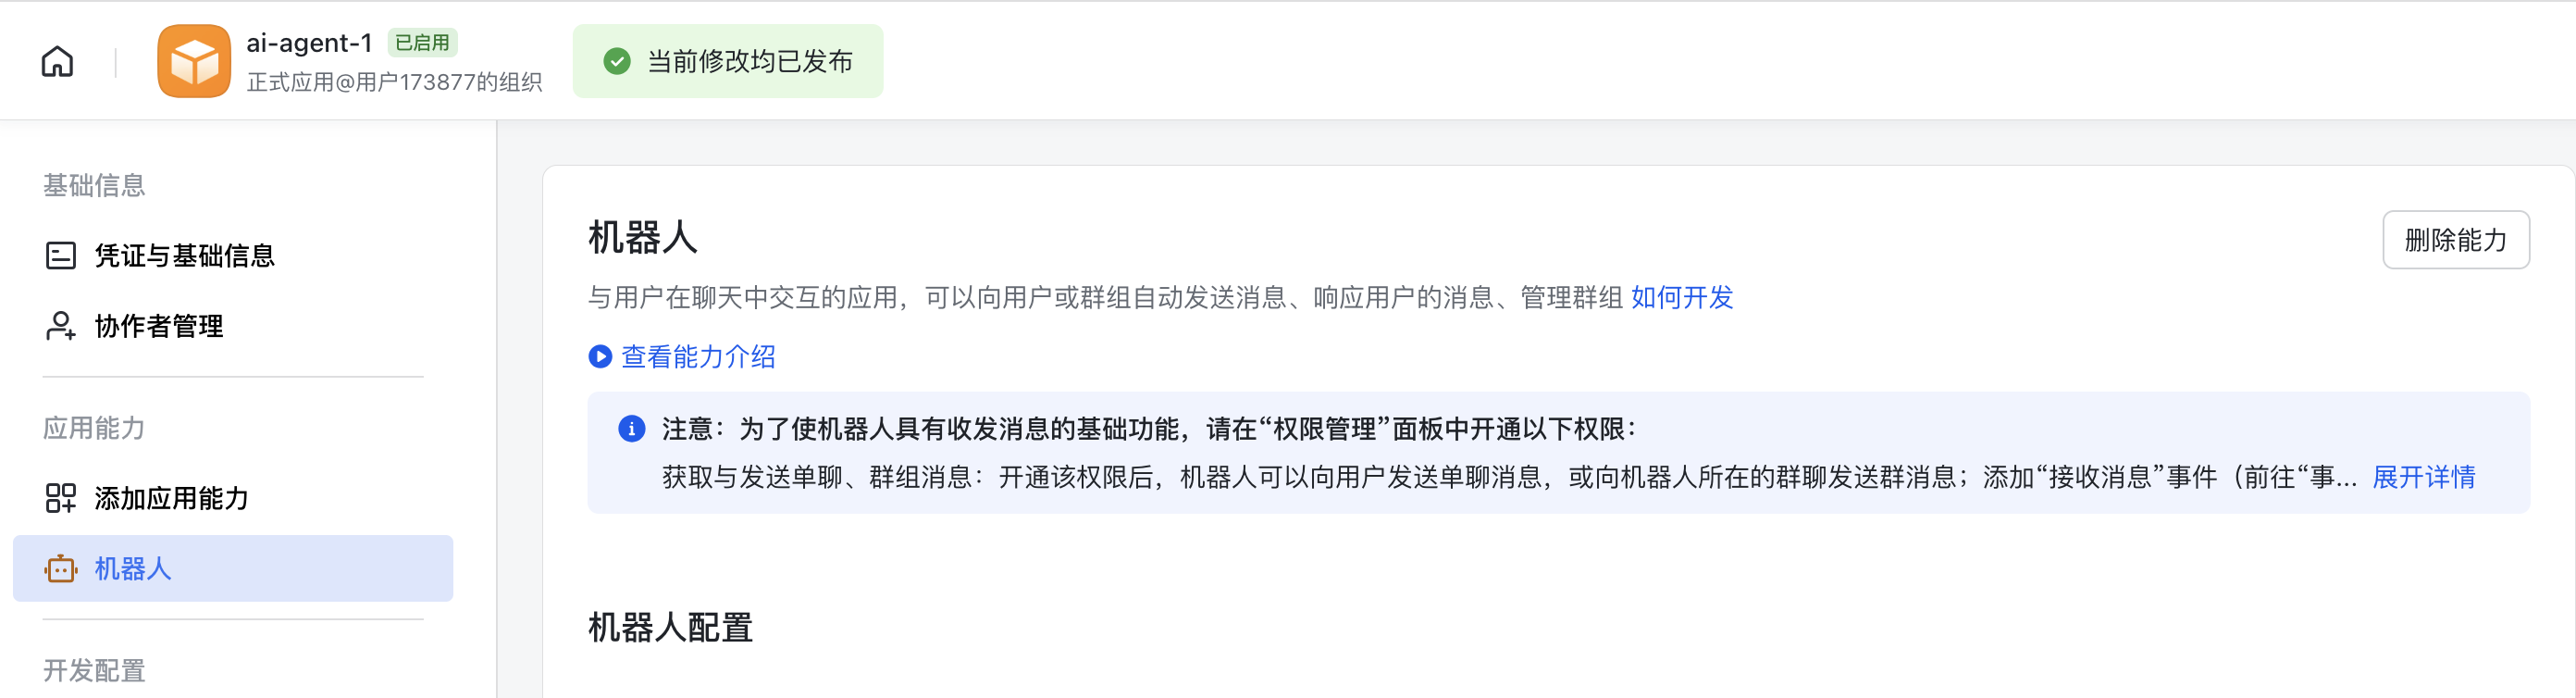
- 在飞书开发者后台(open.feishu.cn)创建一个企业自建应用,并添加“机器人”应用能力。
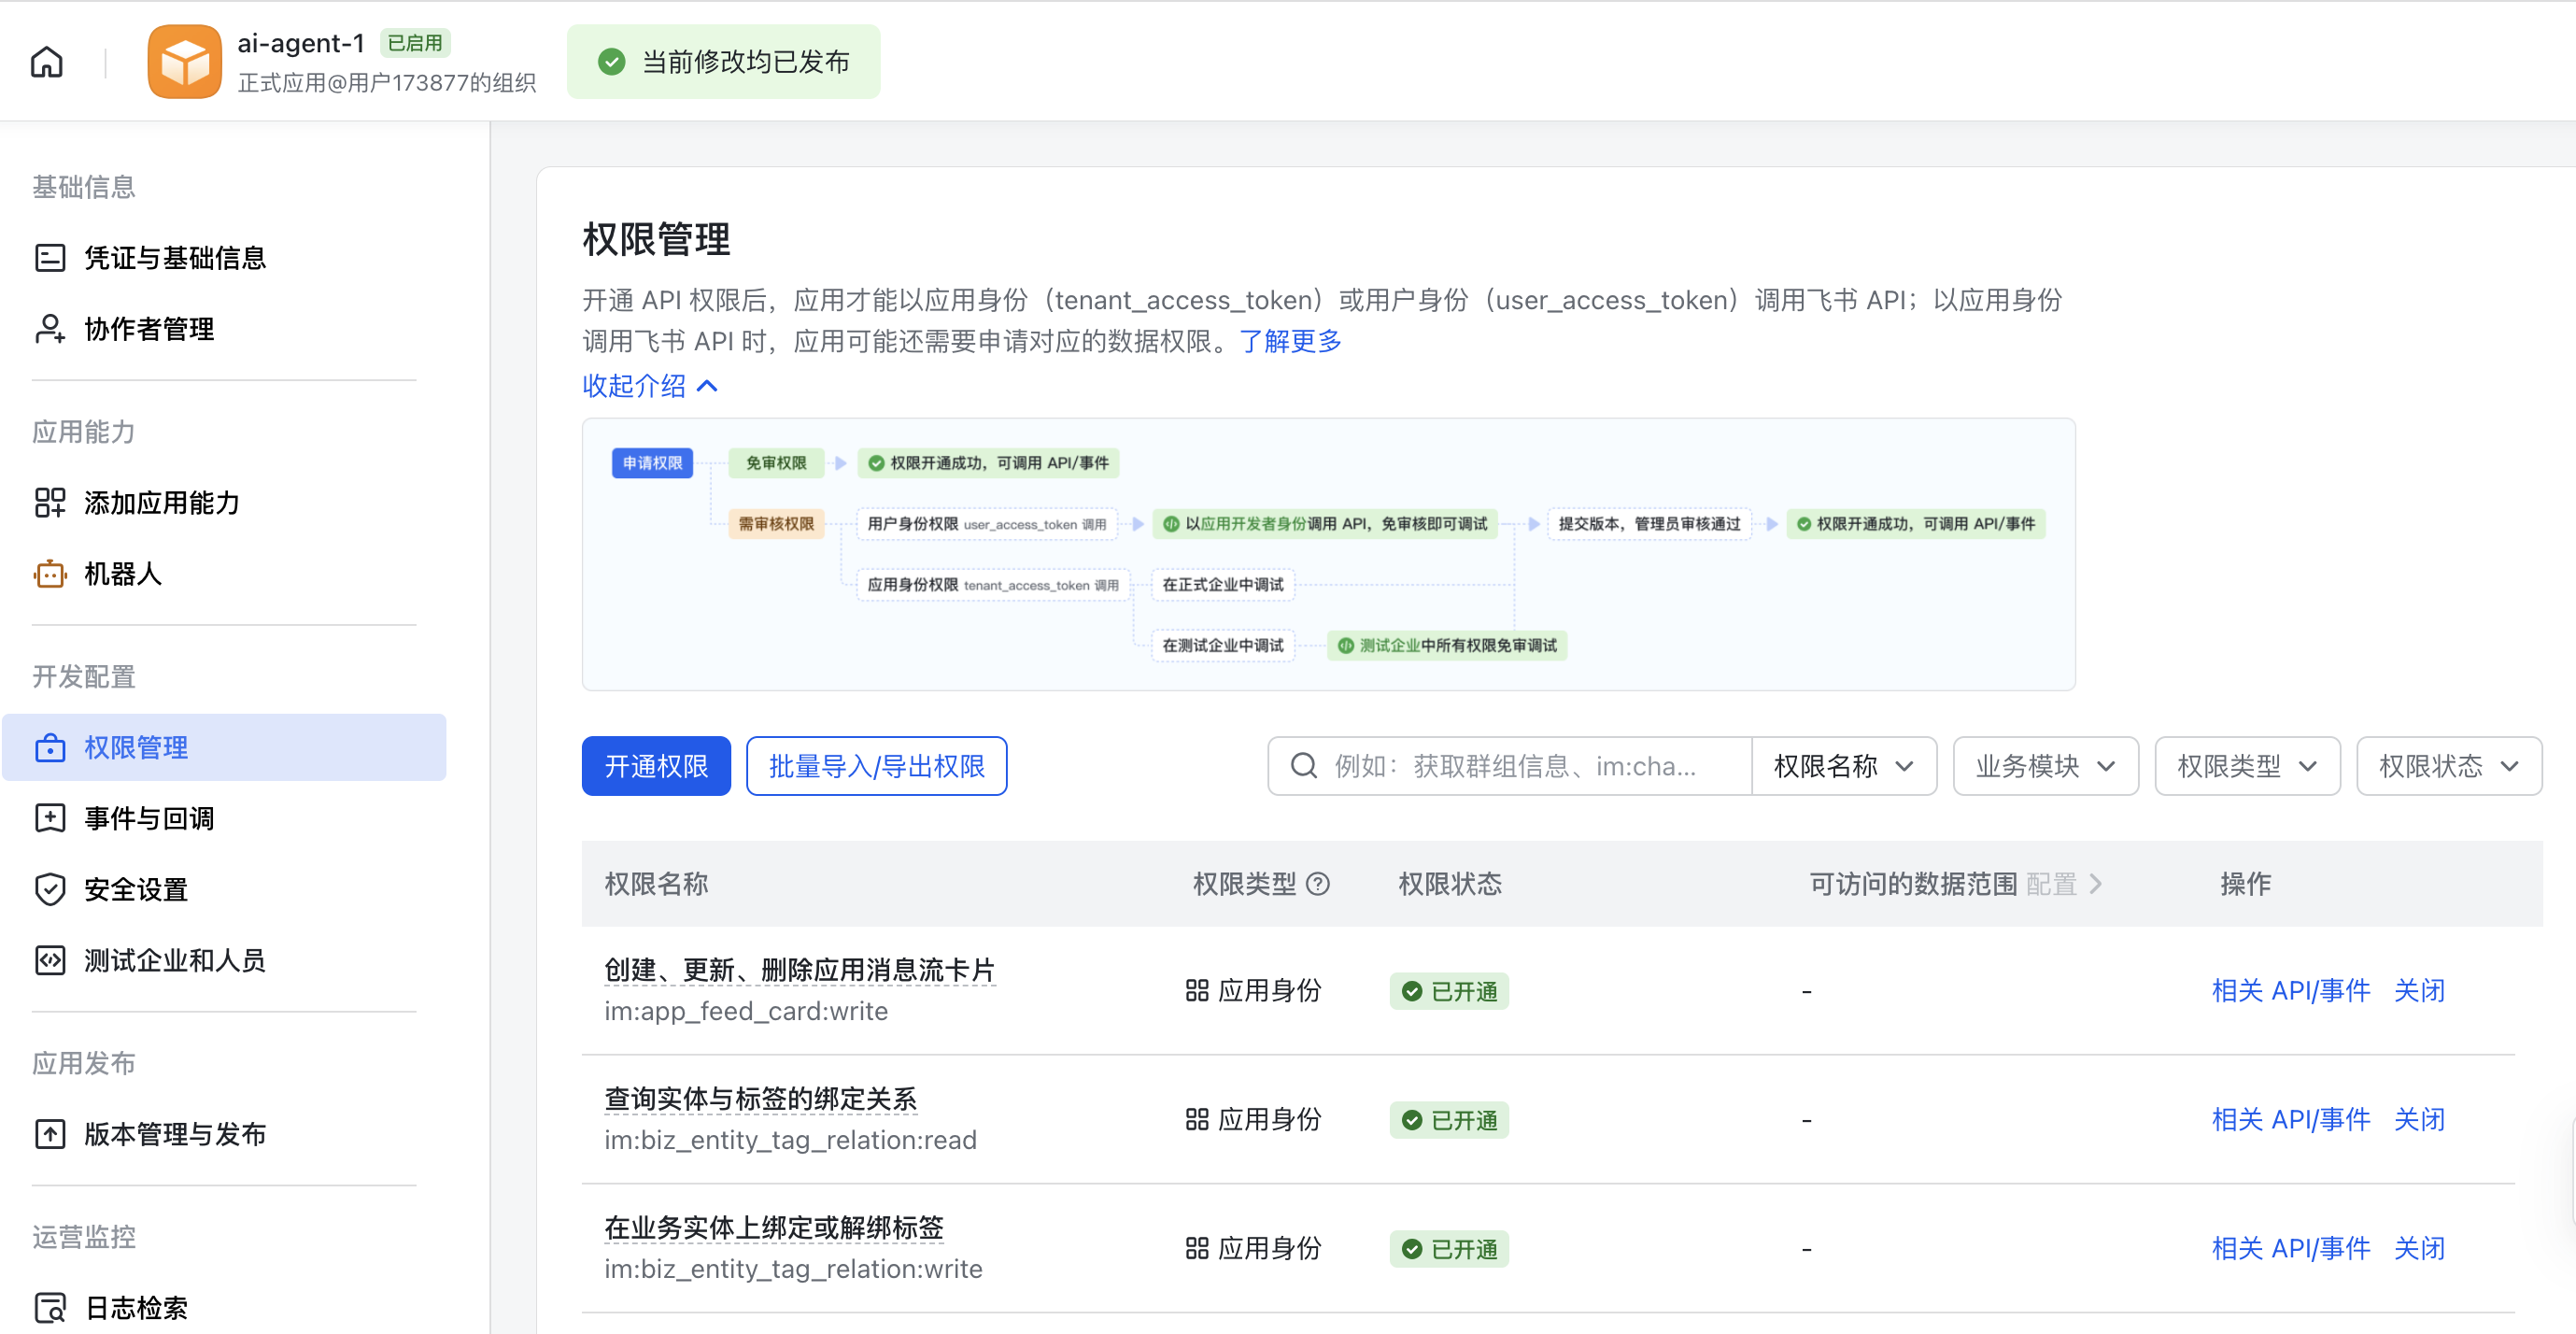
2. 在权限管理中,至少开通接收群聊消息和接收单聊消息的权限。
- 在凭证与基础信息中获取
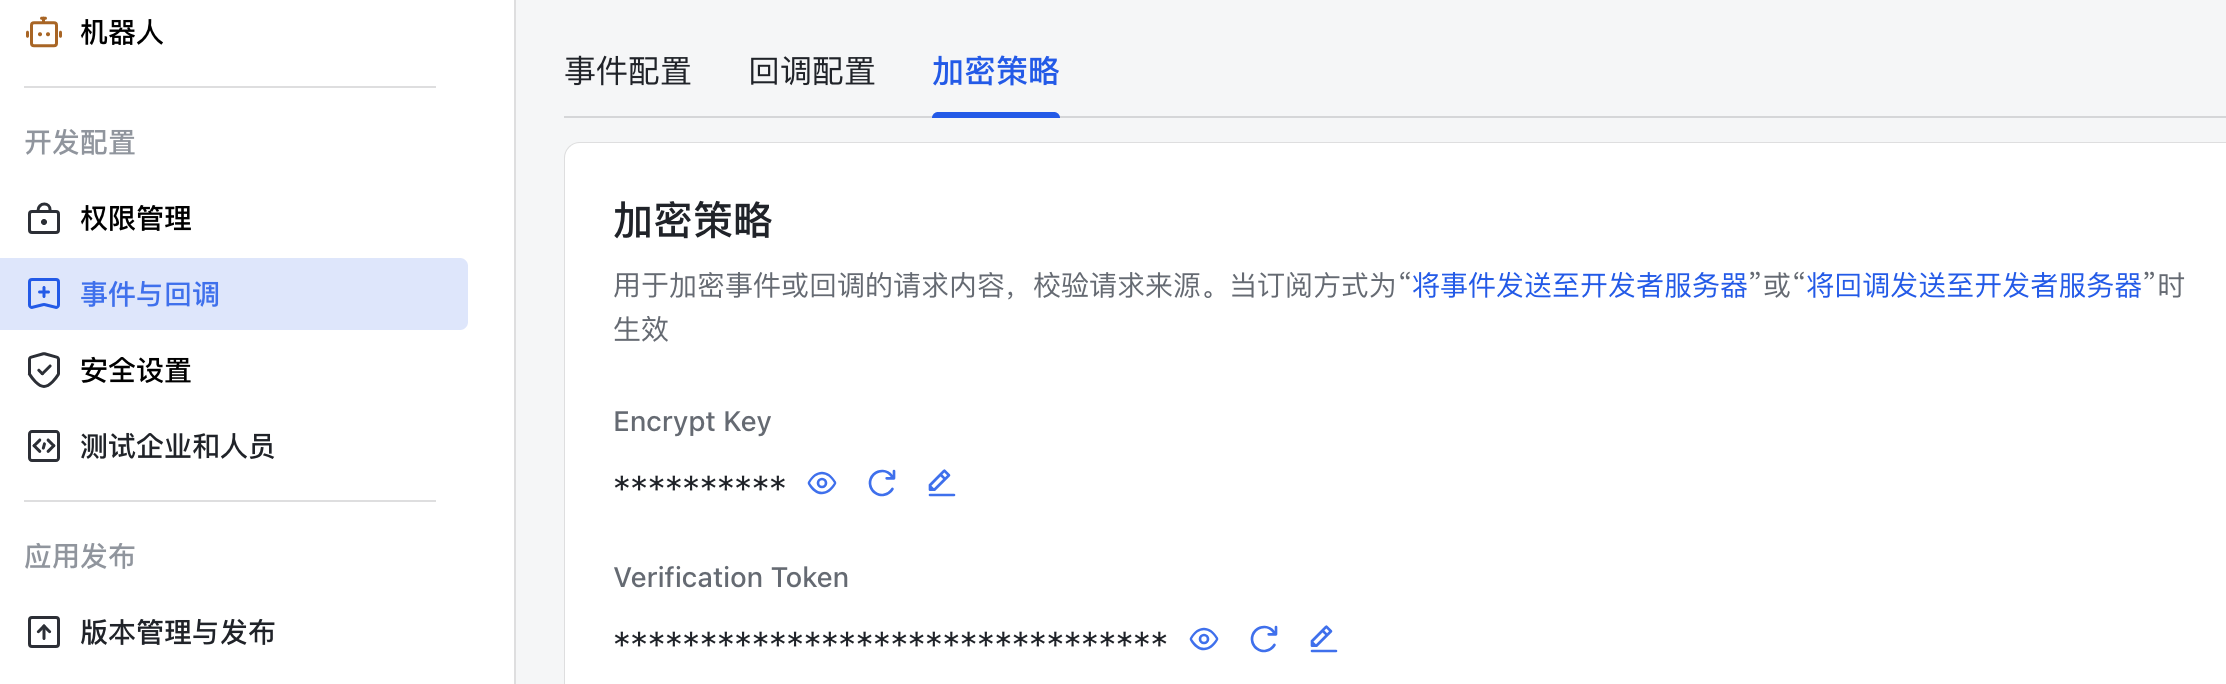
App ID、App Secret,在“事件与回调”的“加密策略”下获取Encrypt Key和Verification Token。
- 将
http://<你的go-tiny-claw主机ip>:48080/webhook/event填入飞书的事件配置和回调配置的请求地址中,并添加相关事件:
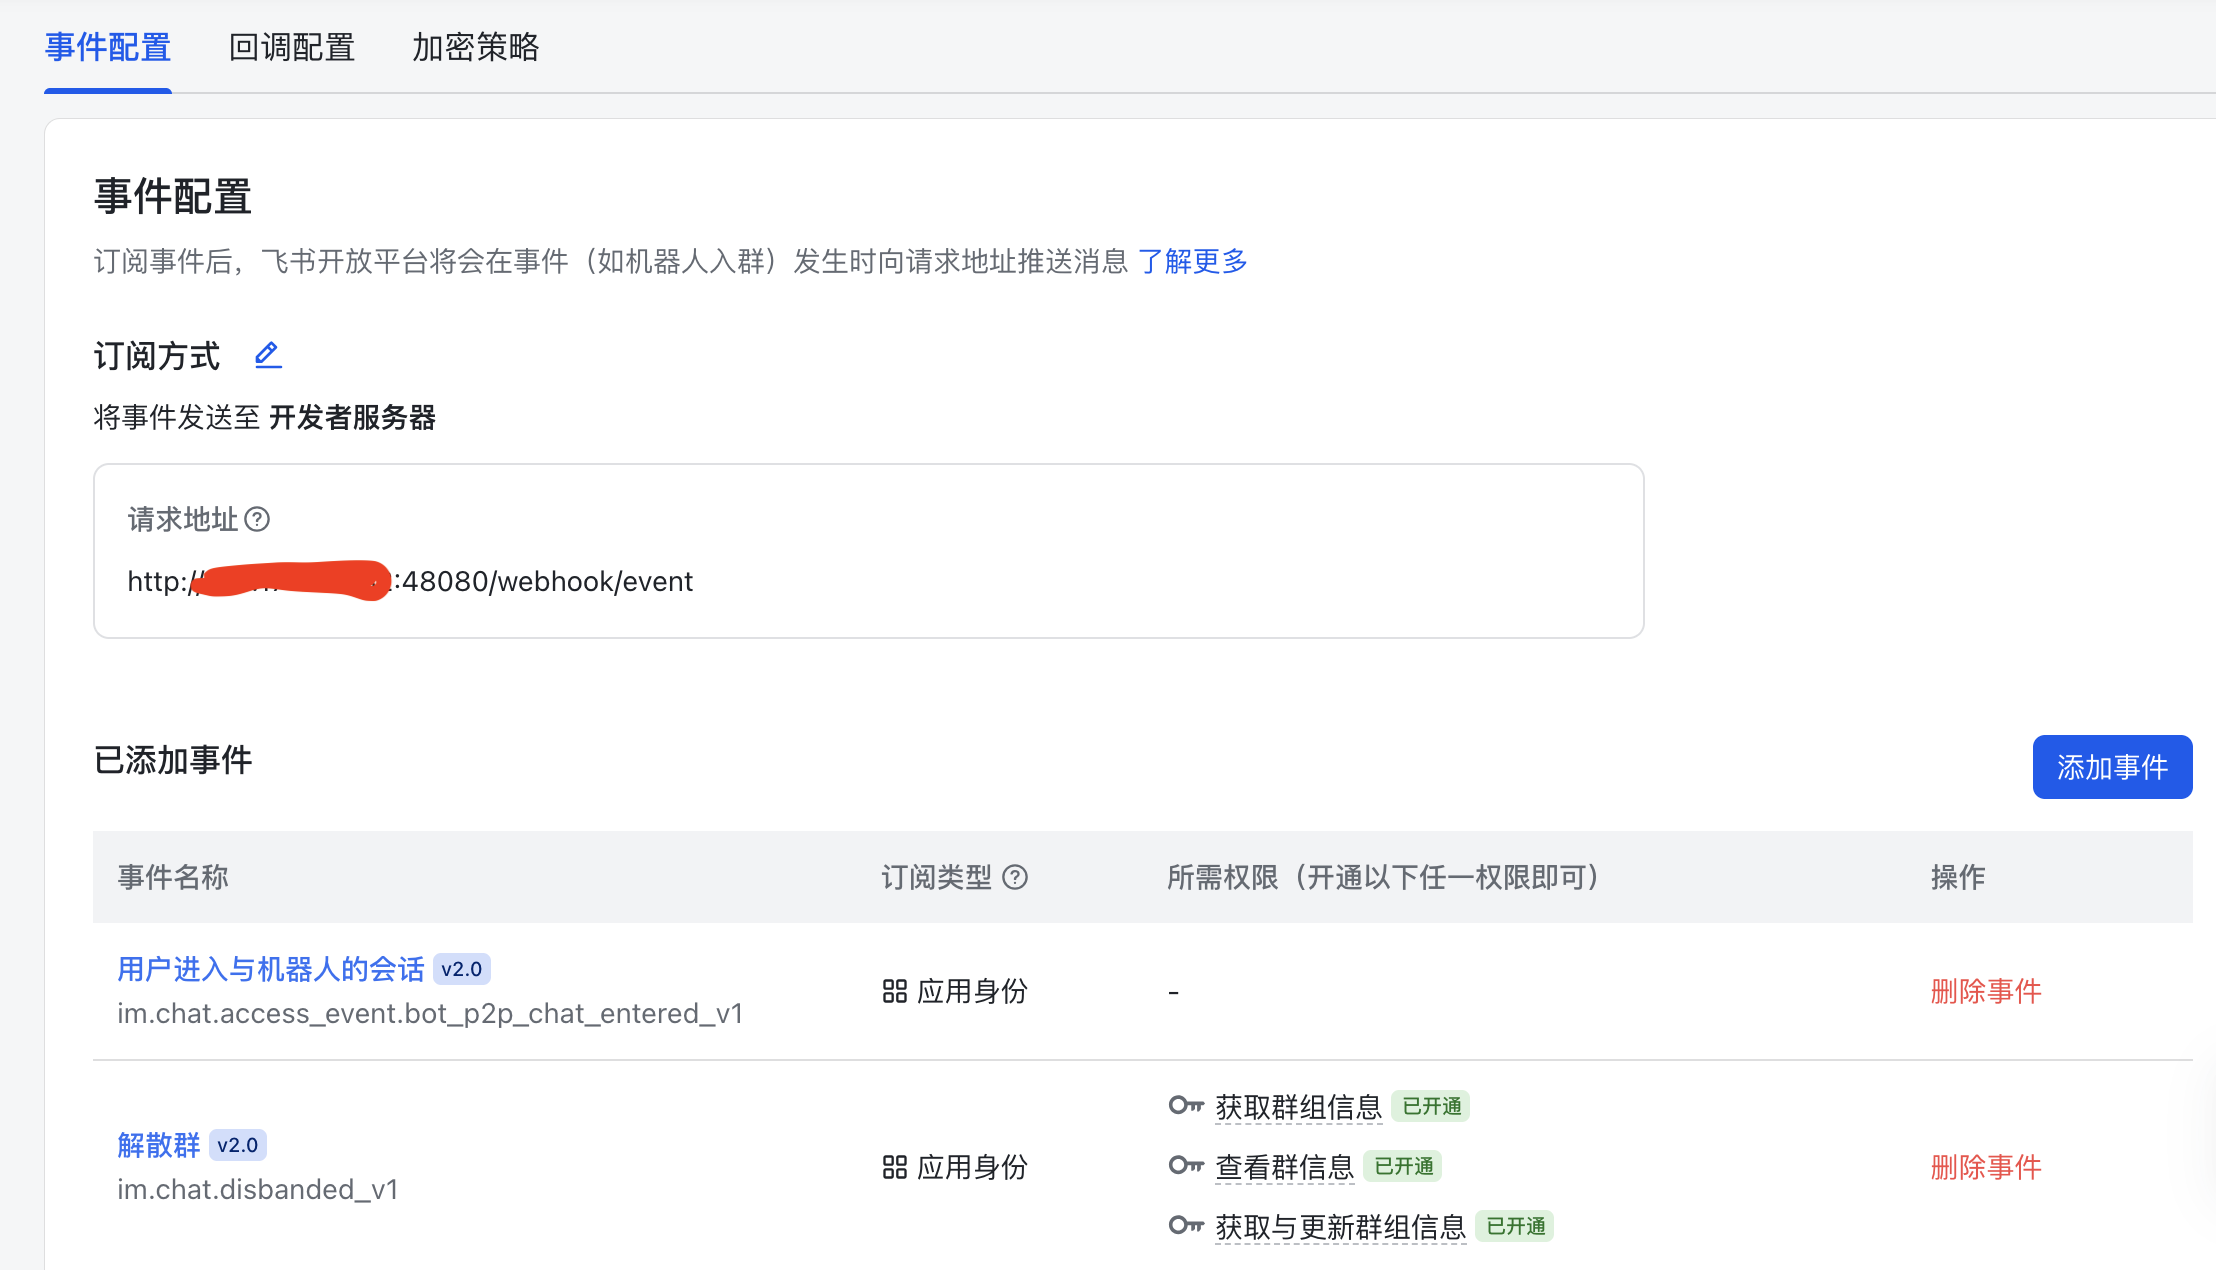
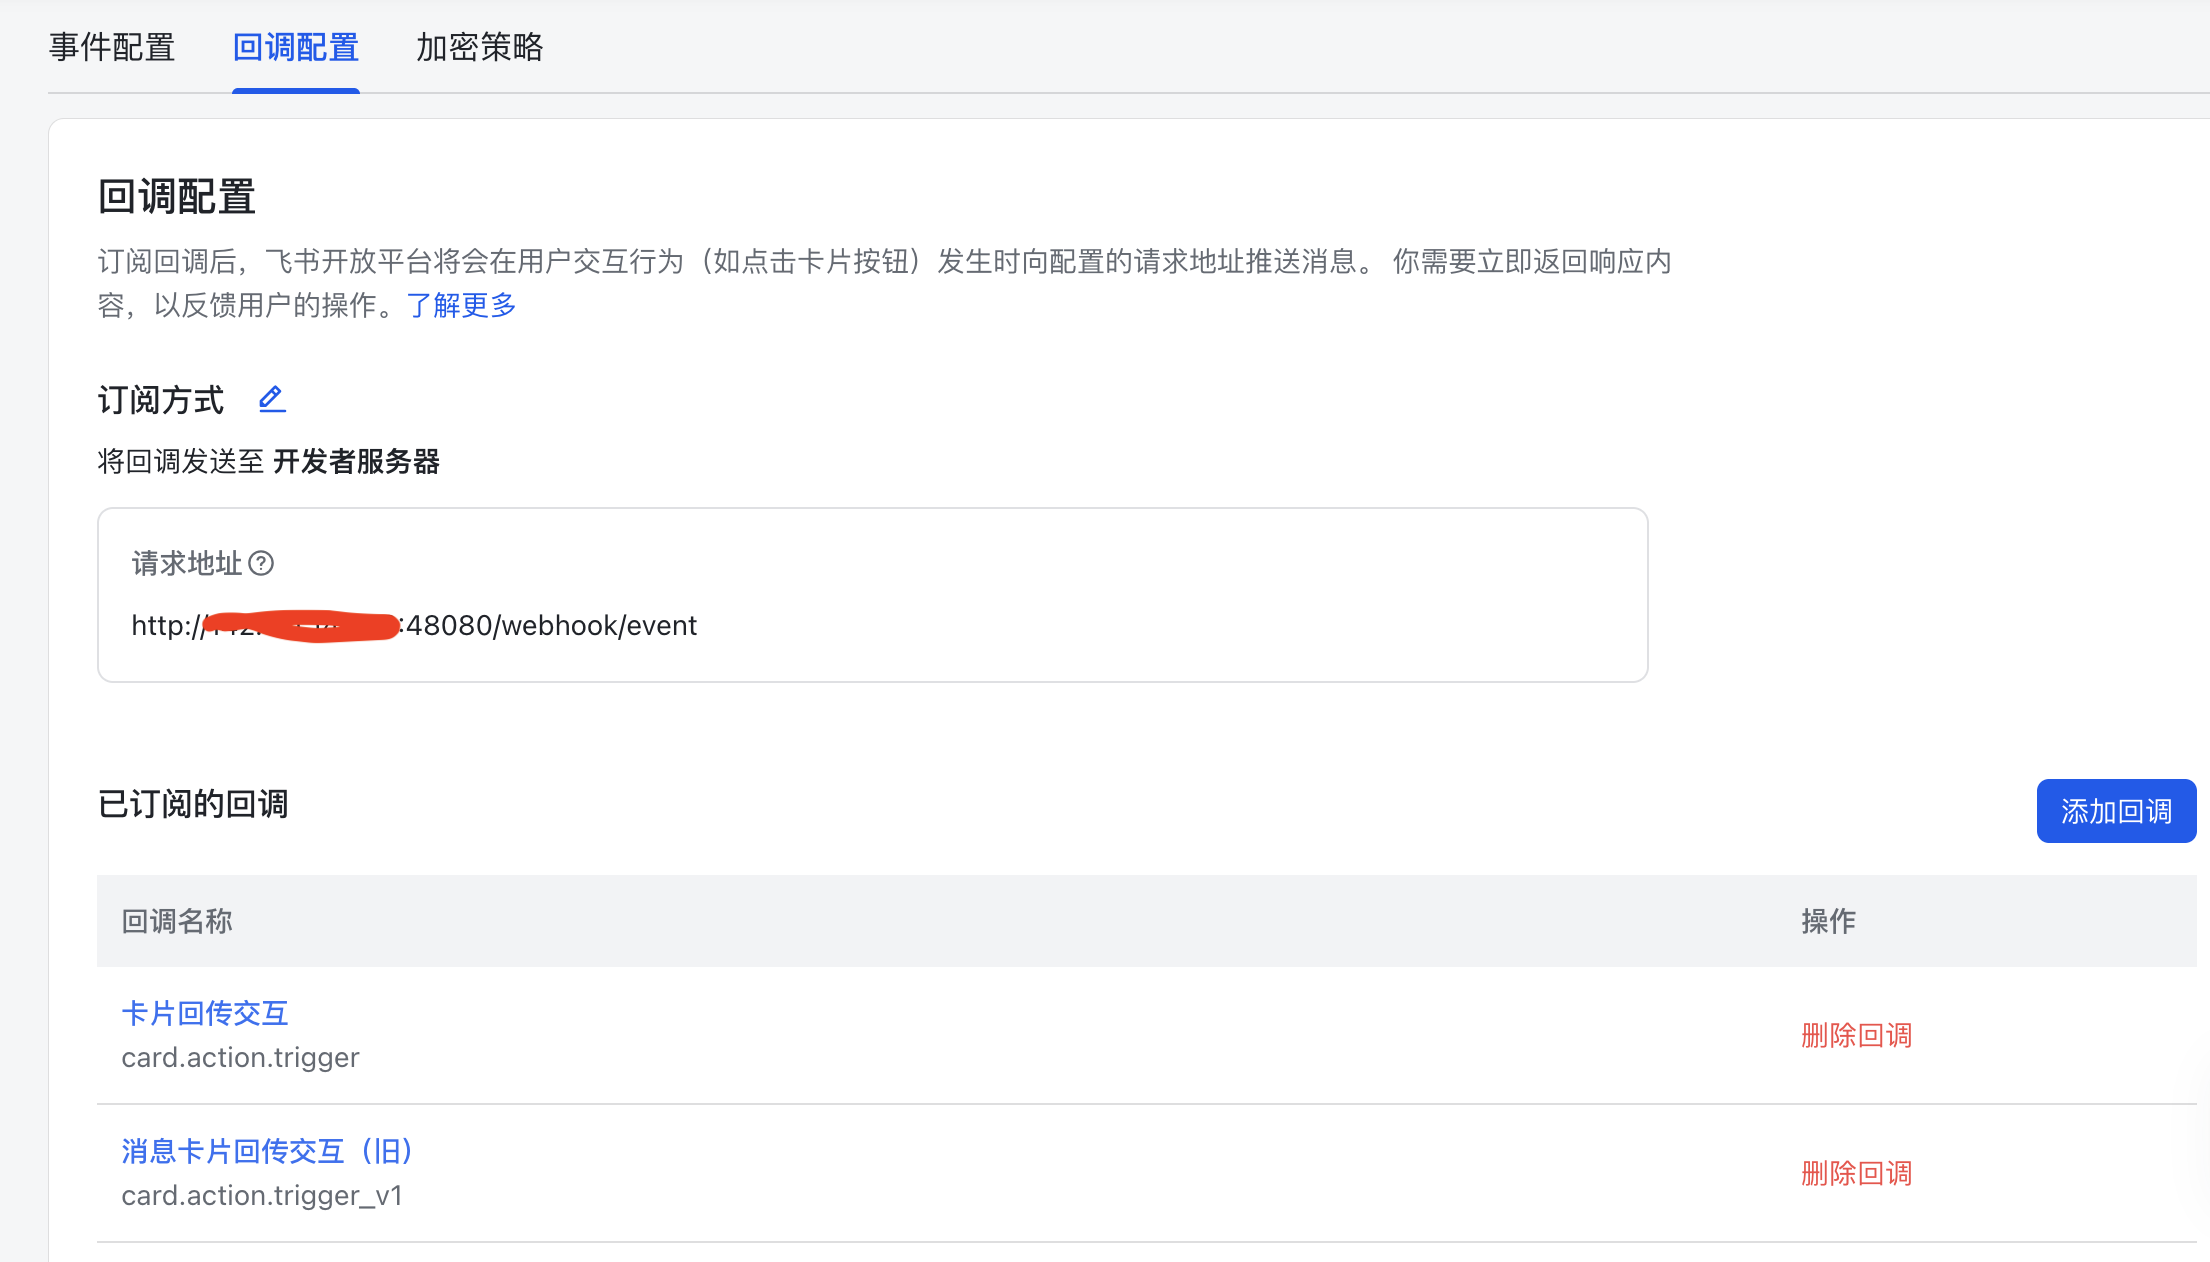
注意:添加事件或回调的请求地址时,你需要启动
go-tiny-claw,feishu平台会发消息验证(challenge)你的请求地址的正确性与合法性。go-tiny-claw的启动方式见下面说明。当验证ok,你的go-tiny-claw会输出类似[Info] [AuthByChallenge Success]的日志。
- 发布机器人后,这个飞书机器人便可以正常使用了。
见证奇迹的时刻
在终端导出所有的环境变量,启动你的服务器:
export ZHIPU_API_KEY="your-api-key"
export FEISHU_APP_ID="cli_a7..."
export FEISHU_APP_SECRET="xxxx..."
export FEISHU_VERIFY_TOKEN="xxxx..."
export FEISHU_ENCRYPT_KEY="xxxx..." # 如果没开请求体加密,可以忽略 FEISHU_ENCRYPT_KEY
go run cmd/claw/main.go现在,打开飞书,找到你的机器人私聊窗口。随便在这个测试电脑上放一个有意思的文本文件,比如当前目录下的 README.md。
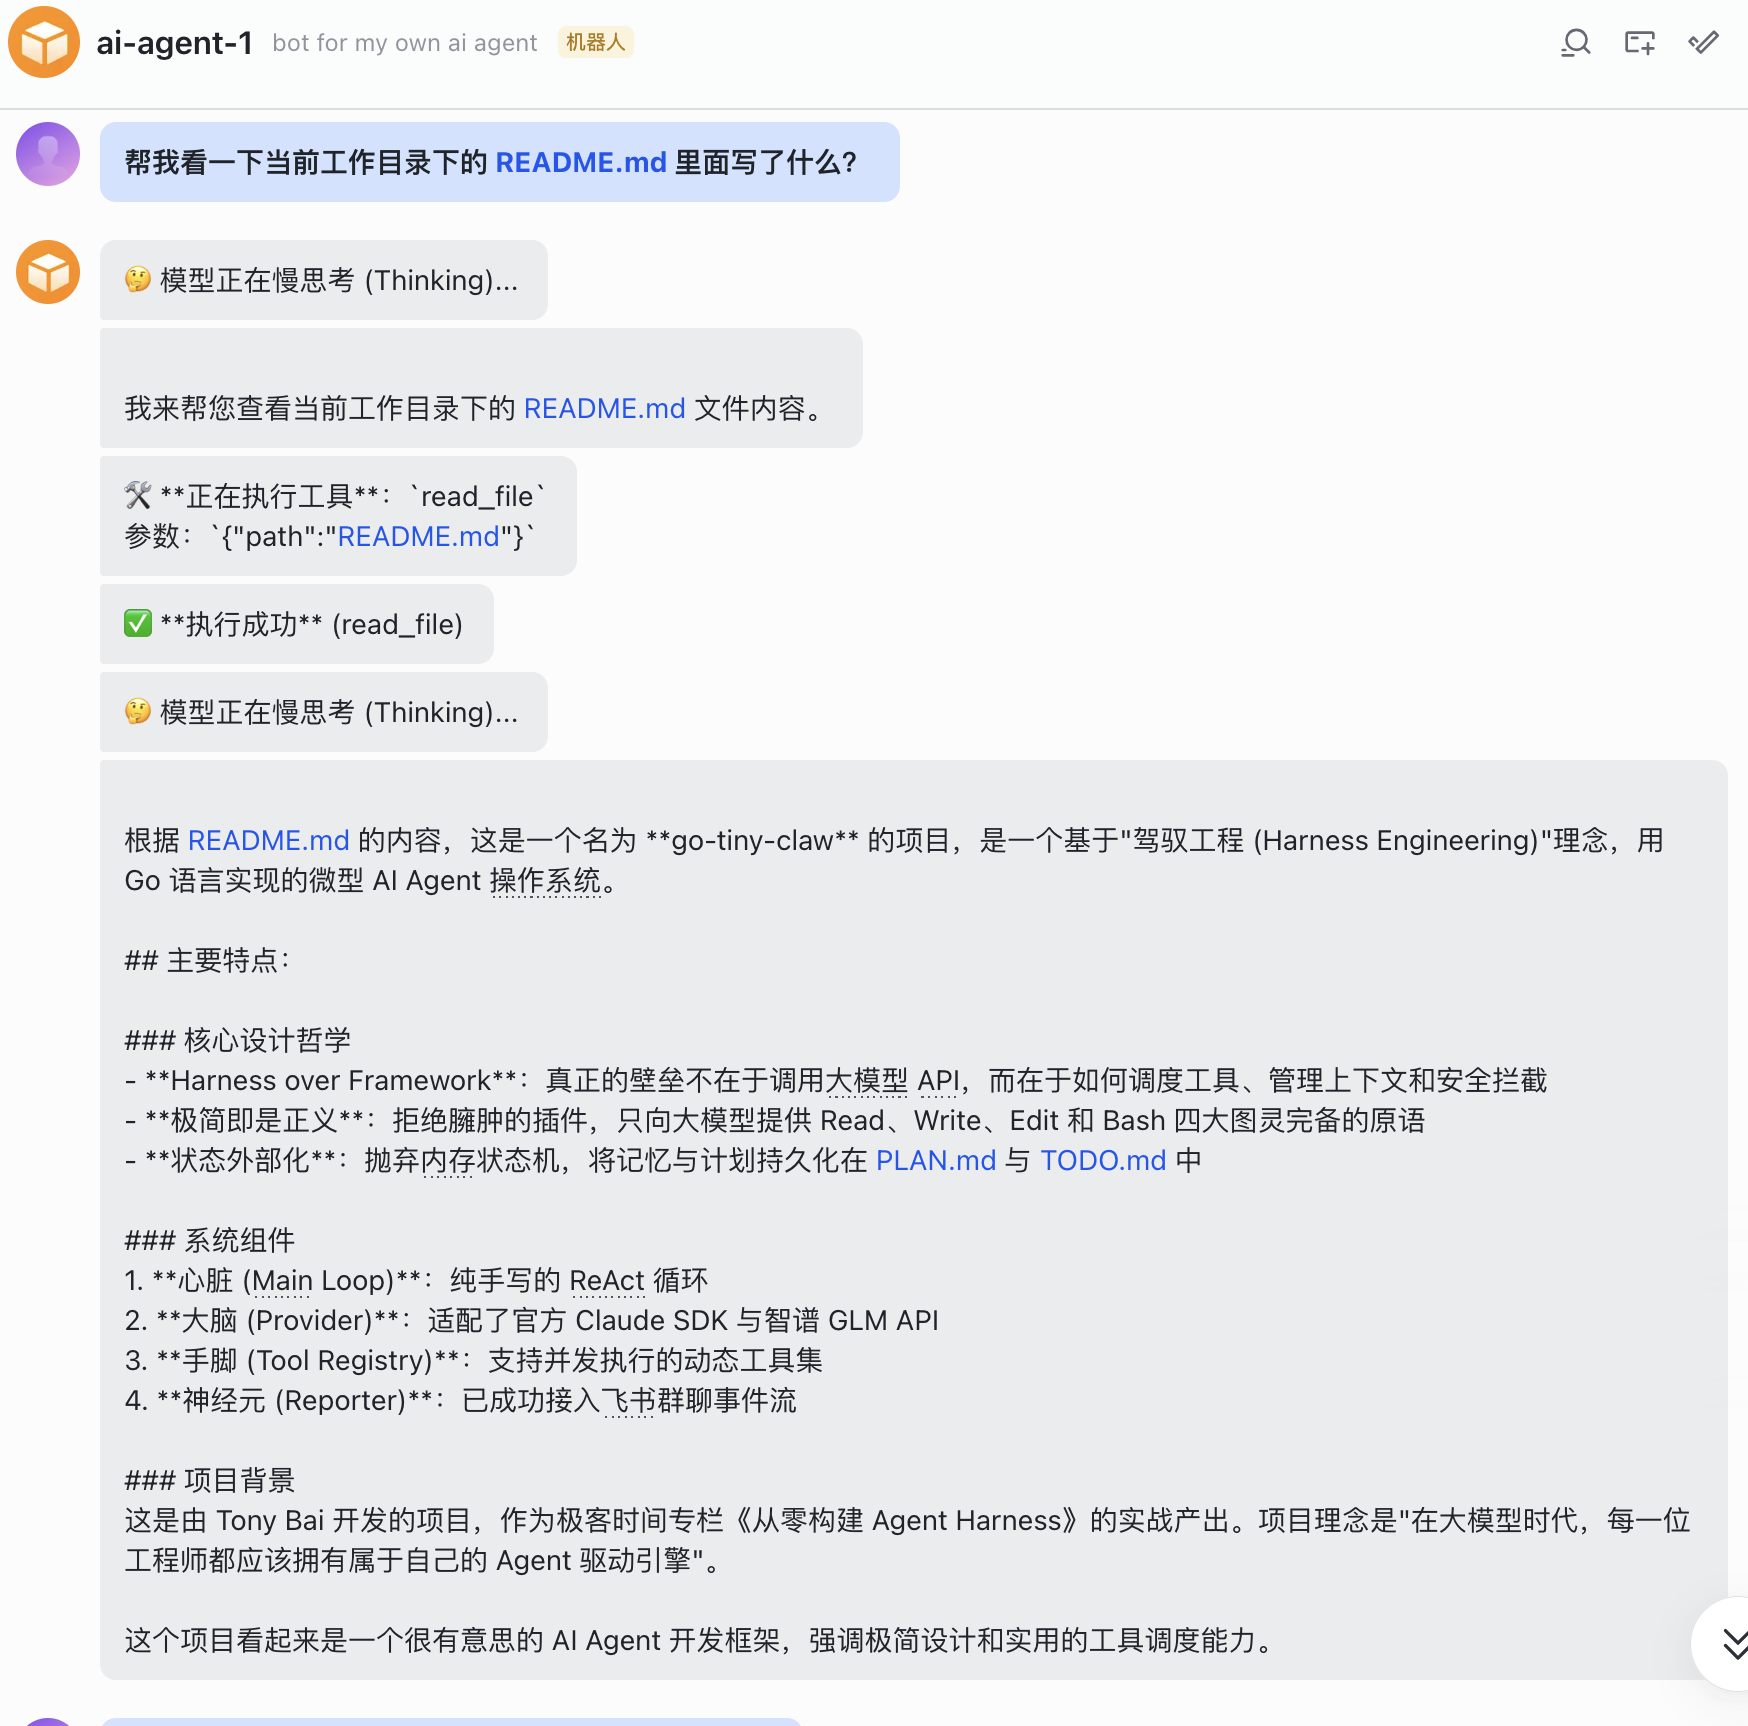
你在飞书中给它发送一条消息:
“帮我看一下当前工作目录下的 README.md 里面写了什么?”
短短几秒后,你会看到飞书对话框的交互消息。机器人会实时给你发送状态推送,就好像你坐在它的身后看它干活一样:
如果你再在飞书中给它发送另外一条消息:
“帮我用 bash 查一下当前机器的内网 IP 地址是多少?”
go-tiny-claw 在收到消息后,会启动一个新Goroutine来处理这条消息,你的飞书机器人窗口也会看到下面这样的输出:
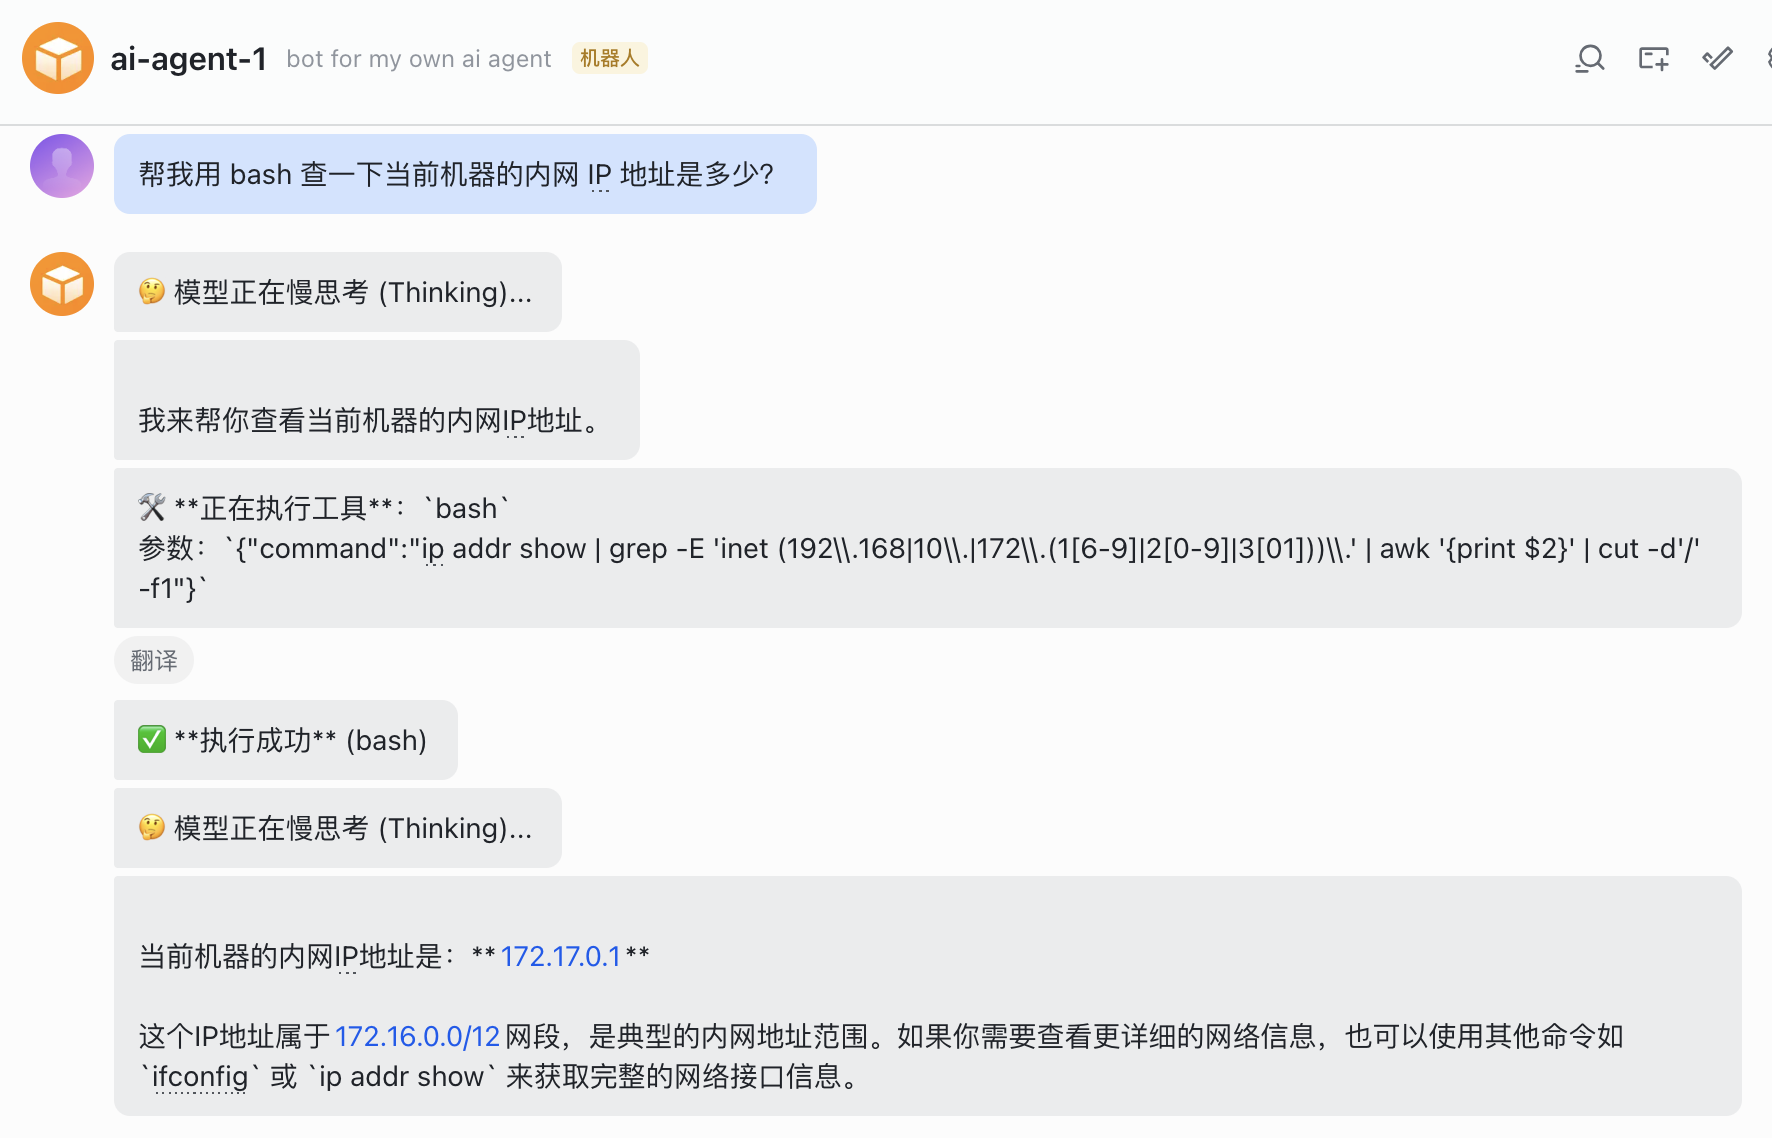
到这里,你的 Agent 正式突破了仅能在终端与你交互的“束缚”,变成了一个随时随地可以通过飞书被指挥的自动化小助手!
本讲小结
今天,我们完成了一次优雅的架构解耦与企业级生态接入,这体现了 Harness 驾驭工程的扩展之美:
- I/O 解耦的降维打击:通过引入
Reporter接口,我们将底层的心跳循环(Main Loop)与具体的输出载体(终端 vs 飞书)物理剥离。不管未来你换成钉钉、Slack 还是微信,Engine 的核心逻辑都不需要改动。 - 拥抱 Go 的高并发哲学:每当飞书收到一条新消息,我们就
go b.handleAgentRun(...)。这意味着go-tiny-claw天生就是一个支持海量并发的高并发后台系统。 - ChatOps 范式成型:结合我们在前两讲实现的
read/bash极简工具,Agent 正式具备了从群聊指令直接转化为系统行为的能力,为自动化工作(比如运维)奠定了入口。
然而,在这个看似极客且炫酷的 ChatOps 系统背后,隐藏着两个极其致命的问题。
第一,如果你仔细看看 bot.go 中的代码:err := b.engine.Run(context.Background(), prompt, reporter)。每当用户发一条消息,我们就启动了一次全新的 Run!这意味着如果刚才那个用户接着发第二句:“在刚才那个文件末尾加一行字”。Agent 完全不可能做到!因为上一轮的上下文(Context)没有被保存,Agent 是严重失忆的!
第二,如果你让它去读取一个 50MB 的系统日志文件,大模型的 Context Window 会在一瞬间爆炸。而在 Web Server 中出现这种 Panic,是不可接受的。
从下一讲开始,我们将正式迈入驾驭工程的第三大模块:上下文工程体系(Context Engineering)。我们将深入探讨如何模块化地组装极其复杂的系统指令(AGENTS.md),如何像操作系统回收内存一样对 Context 进行压缩,以及如何通过物理隔离(Session ID)和短期工作记忆,让飞书机器人在无状态的 HTTP 请求中拥有顺畅的长程对话能力。
注:本讲的示例代码,可以在这里下载。
思考题
我们目前在 handleAgentRun 方法中,是直接通过 go b.handleAgentRun(...) 启动一个新的 Goroutine 开启一轮完整的 ReAct 循环的。
如果你在一个几百人的飞书运维群里部署了这个机器人。某天发生线上事故,群里大家同时焦急地艾特了机器人发了 10 条指令。
此时,后台瞬间拉起了 10 个 Main Loop,这意味着它们会并发地在同一个 WorkDir(工作区目录)下执行 bash 命令、甚至是执行 write_file 去覆写同一个文件!
这无疑会引发灾难性的文件锁冲突和状态混乱(Data Race in Physical World)。
在不改变大模型本身特性的前提下,如果要为你的 go-tiny-claw 飞书服务端增加一个工作区读写锁(Workspace Mutex/Lock)或者任务调度队列(Task Queue),确保同一个目录下同一时刻只有一个 Agent 任务在运行文件修改,你会如何在架构上(比如在 Dispatcher 层或 Engine 初始化层)进行设计?
欢迎在留言区分享你的高并发防御方案,如果你觉得有所收获,欢迎你分享给其他朋友。我们下一讲,开启上下文工程之旅!
精选评论
MClink: 这个是接入飞书的长连接的代码版本,大家可以自行参考:https://github.com/lusir01/go-tiny-claw
作者回复: 👍
Jaising: 为了不让 Main Loop 感知到调度队列和工作区读写锁,可以在 Dispatcher 层增加按工作区分片的任务队列,而不是在模型或 Main Loop 内做判断;Engine 初始化时只接收已经绑定 workDir 的工具和 logger。这样同一目录下不会同时发生两个 Agent 写文件,不同目录也能并发处理,也就是这样:
Feishu/Telegram Dispatcher | v WorkspaceTaskScheduler 按 workDir 归一化分组 | v 单 workDir 单线程队列 | v 创建 AgentEngine + ToolRegistry(workDir) + RunLogger(chat) | v engine.run(Task)
作者回复: 👍
张申傲: 飞书官方推荐采用长连接的方式接入,无需内网穿透,OpenClaw也是采用的这个方案,参考官方文档:https://open.feishu.cn/document/server-docs/server-side-sdk
山山而川: 如果飞书连接配置不通过,可以在启动web server 的main.go文件中对handler做出如下改动:// 3. 注册路由并启动 HTTP 服务 http.HandleFunc("/webhook/event", func(w http.ResponseWriter, r *http.Request) { // 飞书验证回调地址时会 POST 一个 JSON:{"challenge":"xxx"} // 需要原样返回 challenge 才能通过校验 body, _ := io.ReadAll(r.Body) r.Body.Close()
var req map[string]interface{}
if err := json.Unmarshal(body, &req); err == nil {
if ch, ok := req["challenge"]; ok {
log.Println("[Feishu] 响应 Challenge 校验")
w.Header().Set("Content-Type", "application/json")
json.NewEncoder(w).Encode(map[string]interface{}{
"challenge": ch,
})
return
}
}
// 正常事件回调,恢复 body 后交由 SDK handler 处理
r.Body = io.NopCloser(bytes.NewReader(body))
handler(w, r)
})欧雄虎(Badguy): SDK v3.9.2 removed the ReceiveIdType* constants; replacing them with the string literal "chat_id".
打工人yyds: 配置飞书时,日志出现[Error] [handle event,path:/webhook/event,err: event message unmarshal failed:unexpected end of JSON input]。机器人对话没反应,不清楚哪里配置失败了。部分配置如下: 权限管理: 查看群信息 im:chat:read 以用户身份获取群聊消息im:message.group_msg:get_as_user 读取用户发给机器人的单聊消息:im:message.p2p_msg:readonly
事件配置和回调配置都是参考课程上的配置的。万分感谢