13|记忆沉淀:状态外部化,基于文件系统的持久化记忆与待办管理
作者:Tony Bai
Externalized State(状态外部化)与基于纯文件系统(File-based)的持久化记忆
你好,我是Tony Bai。欢迎来到《从0开始构建 Agent Harness》专栏的第十三讲。
在上一讲中,我们通过构建 Context Compactor(上下文压缩器),成功为 go-tiny-claw 装上了一个强健的“内存回收机制”。当大模型阅读了数万行的日志或代码后,引擎能够优雅地将历史观测结果(Observation)进行掩码替换(Masking)或局部截断,从而在保住模型推理意图的同时,避免了 API 的 Token 溢出报错。
但是,解决“内存溢出”只解决了 Agent 的短期存活问题。
当你给 Agent 下达一个宏大的长程任务——比如:“帮我将这个基于 Python 的用户服务重构为 Go 语言,并补充完整的单元测试和 Makefile”时。这个任务可能会跨越几个小时,经历上百个 Turn 的 ReAct 循环。
在这个漫长的过程中,由于我们的 Compactor 会不断地将早期历史压缩(甚至彻底掩码),大模型很快就会产生严重的长程失忆症:
- 它会忘记自己第一分钟做了什么全局架构规划。
- 它会忘记还有哪些子模块没有被重构。
- 最致命的是,如果你的服务器关机了,或者后台进程被 Kill 了,存储在 Go 内存里的
Session就会瞬间灰飞烟灭,Agent 几天来的心血全部清零!
传统的 AI 框架是如何解决这个问题的?它们通常会在引擎内部引入极其复杂的图数据库(Graph DB)、向量数据库(Vector DB),甚至在代码里维护一套庞大无比的 State Machine(状态机)来随时记录 Agent 的每一步进度。
但在驾驭工程(Harness Engineering)中,这种做法不仅极大地增加了维护成本,更致命的是:这些藏在黑盒里的内部状态,人类开发者根本无法直观地查看、调试和干预。
今天,我们将学习顶级原生 Agent(如 OpenClaw 的底层框架)最反直觉、也是最优雅的设计哲学:Externalized State(状态外部化)与基于纯文件系统(File-based)的持久化记忆。 并且,我们将为其引入一个极其重要的架构开关:Plan Mode(计划模式)。
状态外部化:把复杂的状态机变成肉眼可见的 Markdown
什么是“状态外部化”?
与其在 Go 语言的内存里定义一个复杂的 type AgentState struct { TodoList []string, ArchitecturePlan string },然后想方设法把它序列化存进 Redis 数据库,不如我们直接教大模型使用最朴素的文件系统。
在我们的架构中,Agent 已经被限制在一个特定的工作区(WorkDir)中,并且它已经拥有了 read_file、write_file 和 edit_file 这三个完备的原子 I/O 工具。那么,它完全可以将自己的“大脑状态”直接写在本地的文件里。
在顶级 Coding Agent 的极简哲学中,一切长程任务的追踪都可以通过引导 Agent 读写两个约定俗成的文件来完成:
PLAN.md:用于存放宏大的架构设计、重构思路和全局约束。TODO.md:用于存放细颗粒度的待办事项列表(Checklist)和当前进度状态。
为什么文件系统记忆法(File-based Memory)是高维的优雅?
这种设计看似“简陋得不可思议”,实则蕴含了驾驭工程的智慧:
- 绝对的透明与可观测性:你在终端里或者 VS Code 中,随时点开工作区根目录的
TODO.md,就能清清楚楚地看到 Agent 现在到底在干嘛,接下来打算干嘛。 - 零成本的人机协同(Human-in-the-loop):如果 Agent 的规划走偏了,你不需要调用任何 API 或者写控制台指令去修改它的内部状态。你只需要像编辑普通文本一样,手动修改一下
PLAN.md然后保存。当 Agent 在下一个 Turn 再次读取它时,状态就自动纠正了。 - 天然的跨会话与断电持久化:哪怕你的
go-tiny-claw进程崩溃了 100 次,只要TODO.md还在工作区里,你重新启动程序并告诉它:“继续执行任务”,它读取文件后就能无缝恢复进度。 - 极致的内存节省:与其把所有的长程规划和已完成任务清单都死死塞进昂贵的 Context Window(这迟早会被 Compactor 压缩掉),不如把它们沉淀在物理文件中。Agent 只需要在每轮循环的开头或迷茫时
read_file一次,就能以极低的成本唤醒关键记忆。
我们可以用一张示意图,对比一下这两种架构哲学:
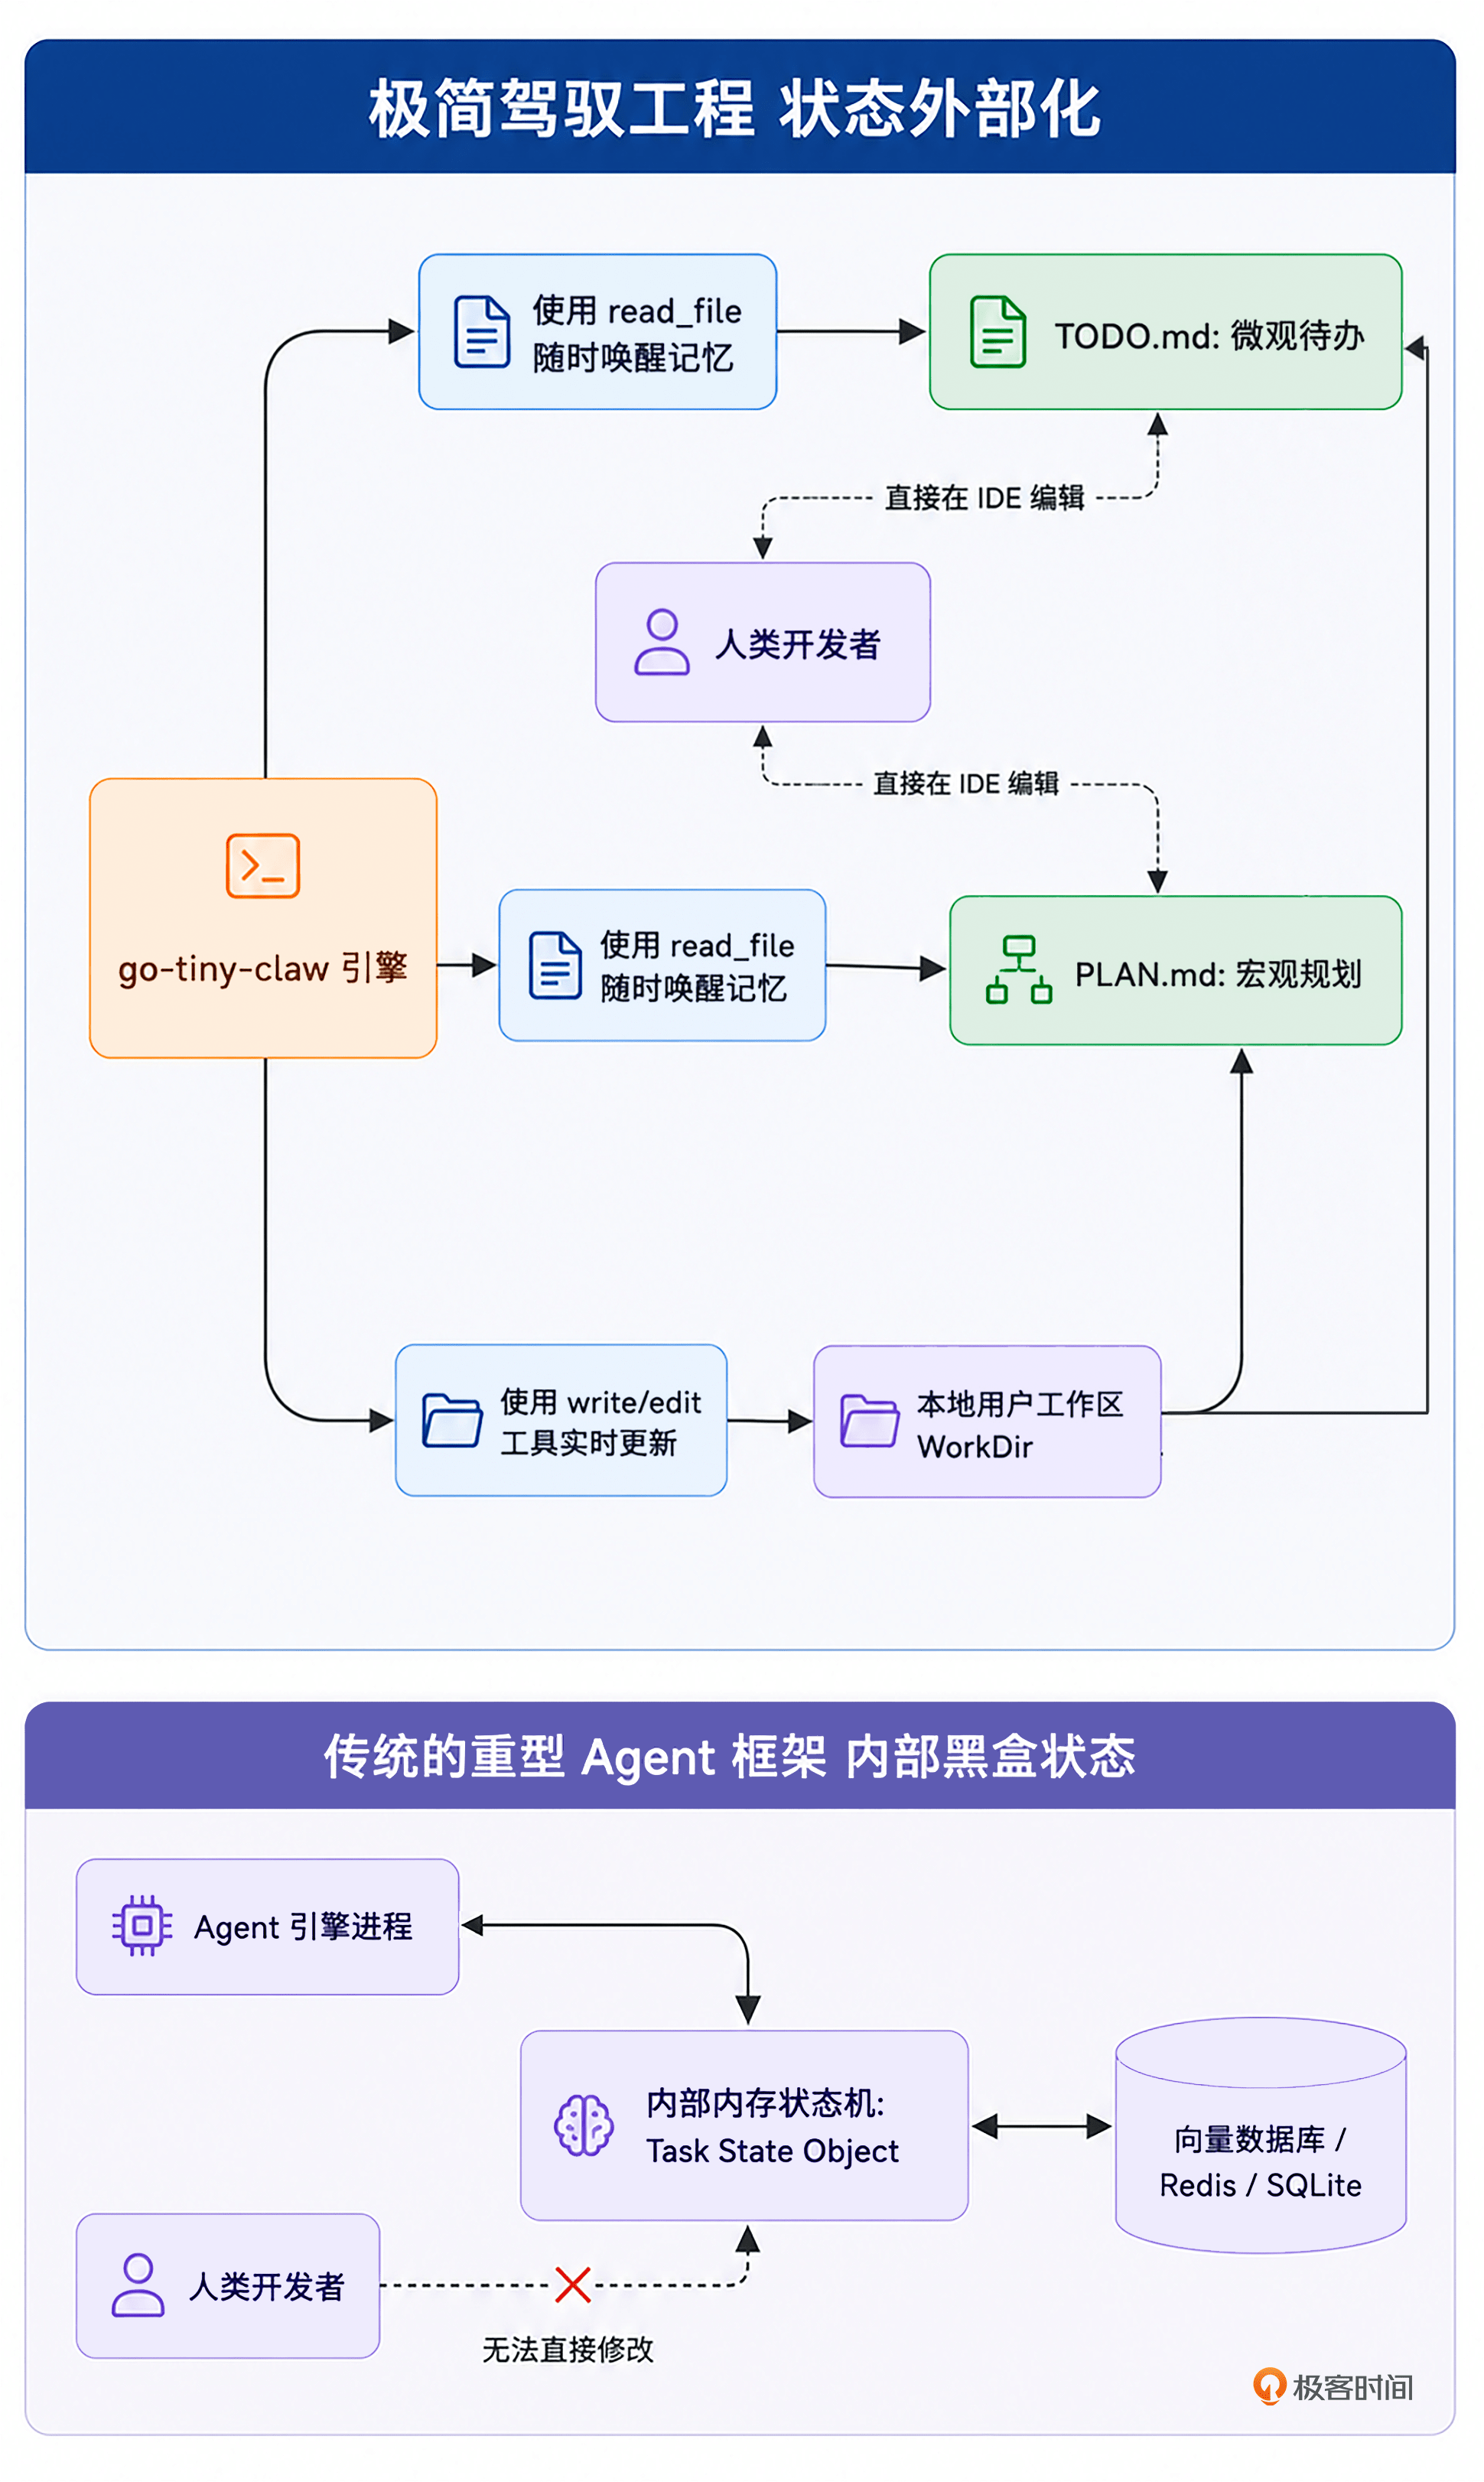
引入 Plan 模式(Plan Mode)开关
如果你仔细思考一下,上述的“强制写 PLAN.md 和 TODO.md”机制虽然强大,但它真的是万能的吗?假设用户只是发了一句:“帮我查一下当前目录下的日志报错”,或者“用 bash 运行一下 go version”。
如果大模型无论接到什么简单的命令,都极其死板地先去创建一个 PLAN.md,写上“我的计划是运行 go version”,然后再去更新 TODO.md 打个勾……这不仅极其浪费 API Token,而且会让用户觉得这个 Agent 是一个注重繁文缛节的“官僚”。
在业界的实践中(例如 Claude Code),这种重型的记忆管理机制通常是一个可选的“计划模式(Plan Mode)”。
只有当用户面对复杂任务,明确开启了 Plan 模式时,系统提示词(System Prompt)中才会注入这套强制的“慢思考计划”+“可选的状态外部化指令”。
因此,今天我们不仅要实现外部化记忆,还要在引擎层面引入这个关键的特性开关。
代码实战:通过 Prompt Composer 动态激活 Plan 模式
实现这套机制,我们不需要在核心引擎 engine/loop.go 中添加任何一行专门处理记忆的代码!
我们只需要修改 AgentEngine 的配置,并利用我们在第 10 讲中构建的 PromptComposer(动态提示词组装器),根据开关决定是否将这套“文件系统记忆范式”拼接进大模型的系统内核中即可。
目录结构回顾与更新
本讲我们将重点修改 internal/context/composer.go 和 engine/loop.go。
go-tiny-claw/
├── cmd/
│ └── claw/
│ └── main.go # 【修改】下发长程任务,并开启 Plan Mode 测试
├── internal/
│ ├── context/
│ │ ├── compactor.go # 保持不变
│ │ ├── composer.go # 【核心修改】引入 PlanMode 开关并注入 PLAN/TODO 规则
│ │ └── skill.go # 保持不变
│ ├── engine/
│ │ ├── loop.go # 【修改】在 Engine 中暴露 PlanMode 配置项
│ │ └── ... # 保持不变
│ ├── feishu/ # 保持不变
│ ├── provider/ # 保持不变
│ ├── schema/ # 保持不变
│ └── tools/ # 保持不变
├── go.mod
└── go.sum第 1 步:重构 Prompt Composer 支持 Plan Mode
打开 internal/context/composer.go。我们要对 Build 方法中硬编码的极简内核(Minimal Core)进行一次全面升级,并根据开关动态追加长程任务指令。
// internal/context/composer.go
package context
import (
"os"
"path/filepath"
"strings"
"github.com/yourname/go-tiny-claw/internal/schema"
)
// PromptComposer 负责动态生成 System Prompt
type PromptComposer struct {
workDir string
planMode bool // 【新增】计划模式开关
skillLoader *SkillLoader
}
func NewPromptComposer(workDir string, planMode bool) *PromptComposer {
return &PromptComposer{
workDir: workDir,
planMode: planMode,
skillLoader: NewSkillLoader(workDir),
}
}
func (c *PromptComposer) Build() schema.Message {
var promptBuilder strings.Builder
promptBuilder.WriteString(`# 核心身份
你名叫 go-tiny-claw,一个由驾驭工程驱动的骨灰级研发助手。
你具备极简主义哲学,拒绝废话。你能通过系统提供的内置工具,创建、读取、修改和执行工作区中的代码。
# 核心纪律 (CRITICAL)
1. 如需检查文件是否存在,请使用 bash 的 ls 或 test -f,而不是对目录使用 read_file。
2. 创建新文件时,务必使用 write_file,并同时提供 path 和 content 参数。
3. 编辑文件前务必先读取现有文件,以理解上下文。
4. 无论何时你需要写代码或创建文件,都要直接使用 write_file 工具。
5. 遇到工具执行报错时,仔细阅读 stderr,尝试自己修正命令并重试。
6. 始终用中文回复,以便传达你的进展和想法。
`)
if c.planMode {
// 【核心重构】:引入状态嗅探与断点续传的条件分支逻辑
promptBuilder.WriteString(`
# 长程任务与状态外部化强制规范 (Plan Mode: ON)
!!! 警告:本模式下,你绝对不能依赖自己的短期记忆。你必须将所有的架构思路和执行进度持久化到物理文件中。 !!!
当你收到一条新指令被唤醒时,你必须、且只能按照以下【绝对顺序】执行你的动作:
**[STEP 1: 强制环境嗅探 (Bootstrapping)]**
- 收到指令后,你必须第一时间使用 bash (如: ` + "`ls -la`" + `) 检查当前工作区根目录下是否已经存在 ` + "`PLAN.md`" + ` 和 ` + "`TODO.md`" + `。
- **分支 A (全新任务)**:如果这两个文件不存在,说明这是一个全新的任务。你必须使用 write_file 依次创建它们:
1. 先创建 ` + "`PLAN.md`" + `,写下你的理解、架构设计、技术选型。
2. 再创建 ` + "`TODO.md`" + `,拆解出具体的可执行步骤(使用标准的 Markdown Checkbox 格式,如 ` + "`- [ ] 步骤1`" + `)。
- **分支 B (断点续传/任务唤醒)**:如果这两个文件已经存在,**绝对不要覆盖它们!** 这意味着系统刚刚重启,或者人类接管了进度。你必须立即使用 read_file 仔细阅读 ` + "`PLAN.md`" + ` 了解全局目标,并阅读 ` + "`TODO.md`" + ` 寻找第一个未被打勾的 ` + "`- [ ]`" + ` 任务,从那里直接继续干活。
**[STEP 2: 严格的单步执行与实时打勾]**
- 开始执行 ` + "`TODO.md`" + ` 中未完成的任务。
- **强制约束**:每当你通过 write_file 或 bash 真正完成了一个子任务后,你**必须立即停下来**,优先使用 edit_file 工具(或 bash 的 sed 命令),将 ` + "`TODO.md`" + ` 中对应的行修改为 ` + "`- [x]`" + `。
- 绝对不允许“一口气写完所有代码最后再打勾”。做完一步,必须打勾一步!
**[STEP 3: 迷失时的自救]**
- 如果你在执行中遇到了报错,或者不知道下一步该干嘛了,立即使用 read_file 重新读取 ` + "`TODO.md`" + ` 确认自己的位置。
`)
}
// 3. 加载项目专属规范 (AGENTS.md)
// ... (后续逻辑保持不变)
agentsMDPath := filepath.Join(c.workDir, "AGENTS.md")
content, err := os.ReadFile(agentsMDPath)
if err == nil {
promptBuilder.WriteString("\n# 项目专属指南 (来自 AGENTS.md)\n```markdown\n")
promptBuilder.WriteString(string(content))
promptBuilder.WriteString("\n```\n")
}
// 4. 动态加载技能外挂 (Skills)
skillsContent := c.skillLoader.LoadAll()
if skillsContent != "" {
promptBuilder.WriteString(skillsContent)
}
return schema.Message{
Role: schema.RoleSystem,
Content: promptBuilder.String(),
}
}这段提示词看似是一段人类语言,但在大模型眼中,这就是一段强有力的微代码(Micro-code)。通过 PlanMode 的控制,我们实现了轻重任务的完美分流,以及对“断点”任务的支持。
第 2 步:在 Engine 中暴露 PlanMode 配置
接下来,我们需要在 AgentEngine 中增加这个开关。打开 internal/engine/loop.go:
// internal/engine/loop.go
package engine
import (
"context"
"fmt"
"log"
"sync"
ctxpkg "github.com/yourname/go-tiny-claw/internal/context"
"github.com/yourname/go-tiny-claw/internal/provider"
"github.com/yourname/go-tiny-claw/internal/schema"
"github.com/yourname/go-tiny-claw/internal/tools"
)
type AgentEngine struct {
provider provider.LLMProvider
registry tools.Registry
EnableThinking bool
PlanMode bool // 【新增】暴露给外部的计划模式开关
compactor *ctxpkg.Compactor
}
func NewAgentEngine(p provider.LLMProvider, r tools.Registry, enableThinking bool, planMode bool) *AgentEngine {
return &AgentEngine{
provider: p,
registry: r,
EnableThinking: enableThinking,
PlanMode: planMode,
compactor: ctxpkg.NewCompactor(20000, 6),
}
}
func (e *AgentEngine) Run(ctx context.Context, session *Session, reporter Reporter) error {
log.Printf("[Engine] 唤醒会话 [%s],锁定工作区: %s (PlanMode: %v)\n", session.ID, session.WorkDir, e.PlanMode)
// 在每次运行前,动态生成组装器并传入当前的 PlanMode 状态
composer := ctxpkg.NewPromptComposer(session.WorkDir, e.PlanMode)
systemMsg := composer.Build()
for {
availableTools := e.registry.GetAvailableTools()
workingMemory := session.GetWorkingMemory(20)
var contextHistory []schema.Message
contextHistory = append(contextHistory, systemMsg)
contextHistory = append(contextHistory, workingMemory...)
compactedContext := e.compactor.Compact(contextHistory)
// ... (Phase 1 慢思考与 Phase 2 行动的代码保持与上一讲完全一致) ...
// 截取核心逻辑以示连贯
if e.EnableThinking {
// ...
}
actionResp, err := e.provider.Generate(ctx, compactedContext, availableTools)
// ...
if len(actionResp.ToolCalls) == 0 {
break
}
// ... 并发工具执行 ...
}
return nil
}运行与实战测试:见证外部记忆的诞生与断点支持
为了验证这种“状态外部化”的威力,我们要向 go-tiny-claw 下达一个“宏大”的任务。并且,我们将分两次独立的运行(模拟进程重启),来观察它的“断点续传”能力。
为此,我们修改一下 cmd/claw/main.go。我们将放弃在代码里硬编码 prompt,而是通过命令行参数(flag)来接收人类的指令。这样,我们就能在不改动代码的情况下,多次唤醒 Agent。
// cmd/claw/main.go
package main
import (
"context"
"flag"
"fmt"
"log"
"os"
ctxpkg "github.com/yourname/go-tiny-claw/internal/context"
"github.com/yourname/go-tiny-claw/internal/engine"
"github.com/yourname/go-tiny-claw/internal/provider"
"github.com/yourname/go-tiny-claw/internal/schema"
"github.com/yourname/go-tiny-claw/internal/tools"
)
func main() {
// 通过命令行参数接收用户的 prompt
promptPtr := flag.String("prompt", "", "要交给 Agent 执行的任务描述")
flag.Parse()
if *promptPtr == "" {
fmt.Println("用法: go run cmd/claw/main.go -prompt \"你的任务指令\"")
os.Exit(1)
}
if os.Getenv("ZHIPU_API_KEY") == "" {
log.Fatal("请先导出 ZHIPU_API_KEY 环境变量")
}
workDir, _ := os.Getwd()
workDir += "/workspace"
llmProvider := provider.NewZhipuOpenAIProvider("glm-4.5-air")
// 挂载 4 大基础工具
registry := tools.NewRegistry()
registry.Register(tools.NewReadFileTool(workDir))
registry.Register(tools.NewWriteFileTool(workDir))
registry.Register(tools.NewBashTool(workDir))
registry.Register(tools.NewEditFileTool(workDir))
// 实例化引擎并开启计划模式 (PlanMode=true)
eng := engine.NewAgentEngine(llmProvider, registry, false, true)
reporter := engine.NewTerminalReporter()
// 我们使用一个固定的 SessionID,以便在多次运行之间共享基于内存的“短期工作记忆”。
// (在真实的 CLI 中,如果进程重启,Session 的内存历史其实是丢失的。
// 但这正是我们要演示的重点:即便短期内存丢失,只要 TODO.md 还在,任务就能继续!)
sessionID := "task_web_server_01"
sess := ctxpkg.GlobalSessionMgr.GetOrCreate(sessionID, workDir)
log.Printf("\n>>> 🚀 收到指令: %s\n", *promptPtr)
// 将用户的 Prompt 压入 Session
sess.Append(schema.Message{Role: schema.RoleUser, Content: *promptPtr})
// 唤醒引擎执行
err := eng.Run(context.Background(), sess, reporter)
if err != nil {
log.Fatalf("引擎运行崩溃: %v", err)
}
}第一阶段:排雷与自我管理 (生成 Plan)
新建workspace目录,然后在终端中执行第一次启动命令,我们给它下达一个完整的任务:
go run cmd/claw/main.go -prompt="我需要你搭建一个极简的 Go 语言 Web Server 项目。"观察终端输出,你会看到 Agent 有条不紊地开始探索并写入计划:
$go run cmd/claw/main.go -prompt="我需要你搭建一个极简的 Go 语言 Web Server 项目。"
2026/04/12 09:44:30 [Registry] 成功挂载工具: read_file
2026/04/12 09:44:30 [Registry] 成功挂载工具: write_file
2026/04/12 09:44:30 [Registry] 成功挂载工具: bash
2026/04/12 09:44:30 [Registry] 成功挂载工具: edit_file
2026/04/12 09:44:30
>>> 🚀 收到指令: 我需要你搭建一个极简的 Go 语言 Web Server 项目。
2026/04/12 09:44:30 [Engine] 唤醒会话 [task_web_server_01],工作区: build-agent-harness-from-scratch/part3/source/ch13/go-tiny-claw/workspace
🤖 Agent 回复:
我需要先检查当前工作区的状态,然后为你搭建一个极简的 Go 语言 Web Server 项目。
[🛠️ 调用工具] bash
参数: {"command":"ls -la"}
[✅ 执行成功] bash
🤖 Agent 回复:
[🛠️ 调用工具] write_file
参数: {"content":"# Go Web Server 项目计划\n\n## 项目概述\n搭建一个极简的 Go 语言 Web Server 项目,提供基础的 HTTP 服务功能。\... (已截断)
[✅ 执行成功] write_file
🤖 Agent 回复:
[🛠️ 调用工具] write_file
参数: {"content":"# Go Web Server 项目任务清单\n\n## 项目初始化\n- [ ] 创建 go.mod 文件\n- [ ] 创建 main.go 主程序文件\n- [ ] 创建 R... (已截断)
[✅ 执行成功] write_file
🤖 Agent 回复:
现在开始执行第一个任务:创建 go.mod 文件。
[🛠️ 调用工具] bash
参数: {"command":"go mod init go-web-server"}
[✅ 执行成功] bash
🤖 Agent 回复:
[🛠️ 调用工具] edit_file
参数: {"new_text":"- [x] 创建 go.mod 文件","old_text":"- [ ] 创建 go.mod 文件"}
[❌ 执行失败] edit_file
错误: Error executing edit_file: 读取文件失败,请确认路径是否正确: read build-agent-harness-from-scratch/part3/sourc... (已截断)
🤖 Agent 回复:
[🛠️ 调用工具] read_file
参数: {"path":"TODO.md"}
[✅ 执行成功] read_file
🤖 Agent 回复:
[🛠️ 调用工具] edit_file
参数: {"new_text":"- [x] 创建 go.mod 文件","old_text":"- [ ] 创建 go.mod 文件","path":"TODO.md"}
[✅ 执行成功] edit_file
🤖 Agent 回复:
现在创建 main.go 主程序文件:
[🛠️ 调用工具] write_file
参数: {"content":"package main\n\nimport (\n\t\"context\"\n\t\"log\"\n\t\"net/http\"\n\t\"os\"\n\t\"os/signal\"\n\t\"syscall\"\n\t\"time\"\n)\n\nfunc main()... (已截断)
[✅ 执行成功] write_file
🤖 Agent 回复:
[🛠️ 调用工具] edit_file
参数: {"new_text":"- [x] 创建 main.go 主程序文件","old_text":"- [ ] 创建 main.go 主程序文件","path":"TODO.md"}
[✅ 执行成功] edit_file
🤖 Agent 回复:
现在创建 README.md 项目说明文件:
[🛠️ 调用工具] write_file
参数: {"content":"# Go Web Server\n\n一个极简的 Go 语言 Web Server 项目,使用标准库 net/http 构建。\n\n## 功能特性\n\n- 基础 HTTP ?... (已截断)
[✅ 执行成功] write_file
2026/04/12 09:45:25 引擎运行崩溃: Action 阶段失败: OpenAI/Zhipu API 请求失败: POST "https://open.bigmodel.cn/api/paas/v4/chat/completions": 400 Bad Request {"code":"1214","message":"messages 参数非法。请检查文档。"}
exit status 1我们看到:当Agent顺畅地将几个文件(比如main.go, go.mod等)写完,并在 TODO.md 中打了几个勾后,我们遇到大模型API返回的错误。如果你没有遇到错误,你也可以按 Ctrl+C 强行终止程序,来制造一个断点。
此时,我们的 Go 进程彻底退出了!Agent 在内存里的短期记忆已经灰飞烟灭。
可能部分同学实际运行上述代码时,也会遇到和我一样的错误:
引擎运行崩溃: Action 阶段失败: OpenAI/Zhipu API 请求失败: POST "...": 400 Bad Request {"code":"1214","message":"messages 参数非法。"}`为什么会这样?
这是工业级调用中极其隐蔽的坑。当模型直接调用工具时,它的纯文本回复(Content)往往是空的。而在 Go 序列化为 JSON 时,空字符串可能会被忽略不传。但我所使用的智谱 API(及严格的 OpenAI 兼容端点)可能强制要求:如果 assistant 角色带了 tool_calls,即便 content 为空,也必须显式传递一个 "" 字段。
如果我们作为驾驭工程(Harness)的底座未能抹平这种差异,上层应用就会频频“死机”。因此,在这一讲的示例代码中,我们对internal/provider/openai.go和internal/provider/claude.go 中处理 RoleAssistant 时的逻辑进行了加固:即使Content是空字符串 “”,也要发回给大模型。
体验人机协同(Human-in-the-loop)的极致优雅
这时进入workspace目录,你会发现项目根目录下多了 PLAN.md 和 TODO.md 两个文件,以及生成的Go web server相关源文件(此时可能还不全)。打开 TODO.md,你会看到它列出了一堆任务,比如像下面这样:
# Go 极简 Web Server 项目待办清单
## 项目初始化
- [x] 初始化 Go 模块
- [x] 创建项目目录结构
## 核心代码实现
- [x] 创建 main.go 文件,实现服务器启动逻辑
- [x] 创建 routes.go 文件,定义路由和处理函数
- [x] 实现首页路由处理
- [x] 实现健康检查路由
- [ ] 实现静态文件服务
## 测试与验证
- [ ] 编译项目
- [ ] 启动服务器
- [ ] 测试首页访问
- [ ] 测试健康检查接口
- [ ] 测试静态文件访问假设你突然改变了主意,不想让它去写什么 HTML 模板了。在以前的黑盒框架中,你无从下手。
但在这里,你只需要像编辑普通文档一样,手动把 TODO.md 里未完成的步骤改掉并保存即可,当agent下次启动时,会从任务的断点开始完成后续任务。
第二阶段:断点“续传”,Agent 瞬间清醒
现在,我们在终端中第二次执行启动命令。这一次,我们什么上下文都不告诉它,还是给它一句最初一样的指令:
go run cmd/claw/main.go -prompt="我需要你搭建一个极简的 Go 语言 Web Server 项目。"注意观察大模型在重新启动后的反应:
2026/04/12 09:56:53 [Registry] 成功挂载工具: read_file
2026/04/12 09:56:53 [Registry] 成功挂载工具: write_file
2026/04/12 09:56:53 [Registry] 成功挂载工具: bash
2026/04/12 09:56:53 [Registry] 成功挂载工具: edit_file
2026/04/12 09:56:53
>>> 🚀 收到指令: 我需要你搭建一个极简的 Go 语言 Web Server 项目。
2026/04/12 09:56:53 [Engine] 唤醒会话 [task_web_server_01],工作区: build-agent-harness-from-scratch/part3/source/ch13/go-tiny-claw/workspace
🤖 Agent 回复:
我来帮你搭建一个极简的 Go 语言 Web Server 项目。首先让我检查当前工作区的情况。
[🛠️ 调用工具] bash
参数: {"command":"ls -la"}
[✅ 执行成功] bash
🤖 Agent 回复:
[🛠️ 调用工具] read_file
参数: {"path":"PLAN.md"}
[✅ 执行成功] read_file
🤖 Agent 回复:
[🛠️ 调用工具] read_file
参数: {"path":"TODO.md"}
[✅ 执行成功] read_file
🤖 Agent 回复:
我看到这是一个断点续传的任务。让我先检查当前的项目状态,然后继续完成未完成的任务。
[🛠️ 调用工具] read_file
参数: {"path":"main.go"}
[✅ 执行成功] read_file
🤖 Agent 回复:
[🛠️ 调用工具] read_file
参数: {"path":"go.mod"}
[✅ 执行成功] read_file
🤖 Agent 回复:
很好!我看到项目已经基本搭建完成了。让我检查一下当前的任务状态,然后继续完成剩余的任务。
[🛠️ 调用工具] read_file
参数: {"path":"README.md"}
[✅ 执行成功] read_file
🤖 Agent 回复:
现在让我更新 TODO.md 文件,标记已完成的任务,并继续完成剩余的任务。
[🛠️ 调用工具] edit_file
参数: {"path":"TODO.md","new_text":"## 项目初始化\n- [x] 创建 go.mod 文件\n- [x] 创建 main.go 主程序文件\n- [x] 创建 README.md 项目说?... (已截断)
[✅ 执行成功] edit_file
🤖 Agent 回复:
现在让我继续完成测试和验证任务。首先编译并运行服务器:
[🛠️ 调用工具] bash
参数: {"command":"go build -o server main.go"}
[✅ 执行成功] bash
🤖 Agent 回复:
[🛠️ 调用工具] bash
参数: {"command":"./server &"}
^Csignal: interrupt看!这就是状态外部化的威力!
Agent在“进程重启”复苏后,虽然大脑空空如也,但在 System Prompt 核心纪律以及Plan mode的强制约束下,它主动阅读了TODO.md,定位了其中的任务“断点”,并继续后续的Task。
为下一步挖下伏笔:失控的后台进程
然而,请注意上面日志的最后一行:Agent 执行大模型要求的工具调用,试图用 ./server & 启动刚才编译好的 Web 服务。如果你此时盯着终端,你会发现整个go-tiny-claw进程卡死了! 没有报错,也没有继续输出,仿佛陷入了停滞。
为什么会这样呢?
./server & 虽然在常规 Linux 终端里会转入后台,但在通过 Go 的 os/exec 调用时,如果我们没有分离标准输入/输出的管道,子进程依然会与父进程强绑定,导致命令一直“卡”在执行状态无法返回结果!
这就是驾驭工程中极其险恶的一环:大模型不知道它自己所处的执行环境并非真实的 Bash 交互式终端。一旦它调用了阻塞性命令,如果引擎没有兜底,它就会陷入死寂;如果引擎强杀了进程,它又会在下一轮里“不信邪”地继续尝试启动服务,从而陷入无休止的 死循环(Doom Loop)。
在下一模块:稳定性控制中,我们将实现一套惊艳的防呆机制:System Reminders (运行时提醒) 机制。我们将让引擎学会在底层工具报错或卡死时,像一位“严厉的导师”一样,主动给大模型一记“当头棒喝”,把它从死胡同里拉出来。
思辨:慢思考与 Plan Mode 是一回事吗?
在本讲的实战中,为了追求极简和展示效果,我们开启了 Plan Mode 但关闭了慢思考。细心的同学可能会问:既然 Agent 已经学会了在PLAN.md里进行宏观规划,是不是就可以取代之前那种每轮都要发生的慢思考了?
在驾驭工程(Harness Engineering)的视野中,答案是:不能,它们分属于不同维度的防线。
- Plan Mode 是宏观导航:它解决的是 “战略方向” 问题。配合
PLAN.md/TODO.md等外部记忆文件,它保证 Agent 在跨越数十个 Turn 的长跑中,不会因为上下文压缩(Compaction)导致的失忆而跑偏。 - Thinking Phase 是微观手术刀:它解决的是推理跳步问题。哪怕 Agent 已经在
TODO.md里写好了要重构代码,如果没有每一轮的慢思考约束,它依然可能在选择具体实现路径时走捷径——例如跳过对边界条件的验证,或者在多个可行方案中不加权衡地选择第一个。它是注入在大脑神经元里的"短期推理纠偏"。
如果你关闭了慢思考,只靠 Plan Mode,Agent 依然会变成一个"眼高手低"的建筑师——虽然蓝图画得很漂亮,但每一块砖可能都砌得歪歪扭扭。
那么,为什么我们现在的慢思考实现感觉很繁琐呢?
这是因为我们目前的 loop.go 还是一个静态的驱动器:只要开关打开,每一轮都必须思考。在更实用的 Harness 引擎中,应该引入动态算力分配,触发条件分两个层次:
- 宏观触发:当外部记忆文件(
PLAN.md)检测到任务目标发生变更时,在下一个 Turn 开始前开启慢思考,重新校准执行策略。 - 微观触发:当某个工具调用返回了非预期的结果(Error 或与预期严重偏差的输出)时,在当前 Turn 内动态开启慢思考,对局部异常进行推理后再决定下一步动作。
对于两类触发条件均未命中的确定性执行步骤,则允许直接执行,节省算力。
Agent Memory 的多层沉淀与检索
在本讲的实战中,我们通过引导 Agent 读写工作区的 PLAN.md 和 TODO.md,初步解决了单个长程任务内的断点续传。但是,对于一个像 OpenClaw 这样 7x24 小时运行、随时为你解决数百个不同任务的超级 Agent 而言,这种简单的两个文件显然是不够的。
当你在三个月后问它:“上次我们重构那个并发 Bug 时,最后决定用 Mutex 还是 Channel 来着?”如果没有跨任务的记忆检索,Agent 将对三个月前的重大决策一无所知。
在驾驭工程和学术界实践中,工业级 Agent 的记忆(Memory)通常被设计为严密的多层体系(Multi-tiered Memory System):
- 短期工作记忆(Working Memory):也就是我们在第 11 讲实现的
GetWorkingMemory()。它只保留最近N轮的会话消息,保证当前 API 请求不会 OOM。这是模型思考的“草稿纸”。 - 任务级状态记忆(State Memory):也就是本讲中的
PLAN.md和TODO.md。它伴随当前具体任务的生灭,任务结束后即被归档。这是模型的任务看板。 - 情景记忆沉淀池(Episodic Memory): 在 OpenClaw 的底层实现中,引擎会在工作区(默认
~/.openclaw/workspace)的memory/目录下,按日期自动生成如2026-04-12.md的 Markdown 日志文件,同时维护一份汇总长期事实、偏好和关键决策的MEMORY.md。每当上下文即将被 Compaction(压缩)之前,OpenClaw 会自动触发一个静默轮次,将当前会话中尚未落盘的重要信息写入记忆文件,防止上下文丢失。此外,还有可选的 Dreaming(实验性)后台机制,它会对短期记忆信号进行评分,并将高质量条目晋升至长期记忆MEMORY.md。 - 长程记忆检索(Hybrid Retrieval): 当用户提出跨越周期的历史性问题时,Agent 会自动调用
memory_search工具,从上述的情景记忆沉淀池中大海捞针,精准提取过去的经验,再拼接回当前的 Working Memory 中。其底层采用混合检索(Hybrid Search)策略——同时运行向量搜索(语义相似性,用于理解近义表达)和 BM25 关键词搜索(用于精确匹配 ID、错误字符串、配置键名等),并将两路结果合并排序。Embedding 向量由 OpenAI、Gemini、Voyage、Mistral 等提供商生成,开箱即用;也可使用本地模型实现完全离线的语义检索。
这也是 OpenClaw 等框架令人印象深刻的地方:它将记忆存储降维为本地 Markdown 文件的“追加写入(Append)”,同时以内置 SQLite 向量索引支撑"混合语义检索(Hybrid Search),在极简部署成本与强大检索能力之间取得了平衡。
本讲小结
今天,我们通过一个极其聪明且反常识的机制,优雅地解决了工业级 Agent 的长程记忆与任务追踪问题:
- 引入架构开关(Plan Mode):我们没有教条地强迫所有任务都生成
PLAN.md。通过在AgentEngine中暴露PlanMode开关,我们实现了在“问答极速响应”与“长程任务状态管理”之间的平衡。 - 状态外部化(Externalized State)的落地:我们摒弃了在 Go 内存里维护复杂的状态机。通过动态注入工作流规范,引导大模型将宏观规划和微观待办以
PLAN.md和TODO.md的形式实体化到本地文件系统中。 - 断点续传与零成本协同:当记忆变成了普通的文件,人类可以在任何时候打开 IDE 进行修改。Agent 在重启后只需一次
read_file就能瞬间清醒并接受人类的纠偏。这是目前实现 Human-in-the-loop 最直接、最高效的手段。
到目前为止,我们的 go-tiny-claw 已经拥有了强健的心跳、精细的内存管理、能改变世界的双手,以及过目不忘的持久化记忆。
但如果大模型在修改代码时,突然遇到了一个难以解决的编译错误。它在这个错误上连续调用了 10 次 bash 工具,陷入了无尽的自我怀疑和重复试错。这时候该怎么办呢?光靠 TODO.md 是无法将它拉出泥潭的。
在下一讲中,我们将实现一套初步的防呆机制:上下文感知的 Error Recovery (错误自愈) 提示模板注入机制。我们将让引擎学会在底层工具报错时,主动给大模型提供“锦囊妙计”,帮助它迅速走出死胡同。
思考题
在上面的实战日志中,大模型为了把 TODO.md 里的 [ ] 变成 [x],调用了我们在第 07 讲中写好的 edit_file 工具。
但如果有一天,你为了进一步缩减 Agent 的工具体积,决定去掉 edit_file 工具,让大模型只用原生的 bash(配合 sed 命令)来更新 TODO.md 的勾选状态。
如果你这么做,并且在 System Prompt 中命令大模型“请使用 bash 结合 sed 工具替换 TODO.md 中的状态”,你认为大模型在真实操作中,极有可能犯下哪些由特殊字符或转义问题引发的致命错误,从而导致整个文件损坏?
欢迎在留言区分享你与大模型通过 Shell 交互时踩过的坑,如果你觉得这节课的内容对你有帮助,也欢迎你分享给其他朋友。我们下一讲再见。
精选评论
Geek_4450e1: 老师,可以多讲点原理,少介绍代码,因为现在都是让AI跟着原理写代码了 😄
作者回复: 其实,专栏里的代码片段不仅仅是为了运行,更是用来印证这些抽象的“防御底线”、“并发管控”和“防 OOM 截断”架构原理的。只要吃透了这些harness思维,你用 AI 生成任何语言(Rust/TS/Python/Java)的代码,都能让它们变成一个实用且强大的Agent。
水: 我理解及时任务代办是基于文件系统存储了,但还是要放在上下文中让大模型去理解 遇到一个问题,在模型返回任务状态时,当前我是返回全量任务的上下文,有时发生只更新了状态,但并没有返回任务完成的过程思考,这是模型自己的缺陷?还是提示词的问题?老师可以给些思路么
作者回复: 虽然我用的模型没有暴露该问题。
但可能很多小伙伴在使用不同模型时,和你一样遇到过类似问题。
大模型在被强迫去维护一份严谨的 TODO.md时,它的注意力被“打勾(更新状态)”这个强指令带偏了,为了急于完成这个“合规性检查”,它变成了一个毫无感情的打勾机器,而丢失了作为智能体本应具备的反思和推理,即“我做了什么,为什么这么做,遇到了什么阻碍,接下来打算干嘛”。
可以试试继续优化Harness,加一层干预。比如在 Tool Registry层做个拦截:如果检测到模型在调用 edit_file 修改 TODO.md,就在ToolResult 的末尾强制拼接上一句提示:“[系统提醒]:状态更新已保存。请在下一步行动前,先总结一下你刚刚的进展。”。
干布球: 老师你好,以文章中的prompt,在已有Plan和Todo文件的情况下,永远不会创建新的文件,这对于新任务来说,就用不上plan模式了。我的理解是需要需要让大模型判断todo是否已完成+新任务是否与旧任务意图相同。老师还有更好的思路吗?
作者回复: 当我们在命令行或飞书发起任务时,可以通过引擎增加一个校验:如果发现工作区已有PLAN.md 且 TODO.md 中的任务全部为 [x],引擎主动在调用大模型前,通过底层代码执行清理工作(比如把旧文件归档到 .claw/archive/目录),然后再放行大模型。让harness的代码兜底边界情况,而大模型只专注当下新的任务。
Jaising: 如果去掉 edit_file,让模型用 bash + sed 更新 TODO.md,最大风险是模型会把 [ ] 当成正则字符类而不是字面 checkbox,或忘记转义 []、/、\、& 等特殊字符,导致替换范围失控、整文件空格被替换、所有待办被误勾选,甚至在 PowerShell/GNU sed/BSD sed 差异下直接破坏文件
edit_file 的核心价值就是把这些转义、唯一匹配和失败保护封装起来,避免状态文件被模型用脆弱命令改坏
作者回复: 👍
Johar: 请教一下企业级应用场景,将PLAN.md和TODO.md写在工作目录的文件是否合适?
作者回复: 我理解,这取决于应用形态。
如果是作为像 Claude Code 这样的单机开发者效率工具,写在项目的特定目录下是合适的,甚至很多团队会把 TODO.md等放进 .gitignore,这提供了良好人机协作透明度。当然文中的实现将其放在工作目录下,大家完全可以自行安全特定目录,甚至是工作目录下的隐藏目录。
但在纯后台的 ToB 运维场景(AgentOps)中,运维 Agent可能会同时管理上百台机器,此时如果到处写 PLAN.md 就会造成污染。这时候,Harness 引擎可以考虑在服务器上划定一个专门的“隐藏虚拟工作区(~/.claw/sessions/{chatID}/)”,或者直接将 Markdown 内存内容异步持久化到 Redis/SQLite中,从而做到既保留状态外部化,又保持目标系统的纯净。
米多的爸爸: loop.go 里 ctxpkg.NewCompactor(20000, 6)限制只有6轮对话或工具调用,前面的user内容被去掉了。LM Studio: 400 Bad Request "Error rendering prompt with jinja template: "No user query found in messages."
作者回复: 你用的是什么模型?有可能是模型api兼容性问题。
东北恶人: 我理解当前这篇文章中的paln mode是通过提示词的方式让大模型记住每次去读取什么文件。业内还有其他的plan mode的实现方式么?
macd: 使用glm-5.1模型时,会出现如下报错:2026/05/31 23:18:52 引擎运行崩溃: Action 阶段生成失败: OpenAI/Zhipu API 请求失败: POST "https://open.bigmodel.cn/api/paas/v4/chat/completions": 400 Bad Request {"code":"1214","message":"messages 参数非法。请检查文档。"}
经排查,是在session.GetWorkingMemory(20)正好去掉了第一个userrole的msg后就报错了,这个问题有谁遇到过吗?